IEEE ITSC 2024ワークショップ「ビジョン言語モデルに基づく人間中心の自動運転」
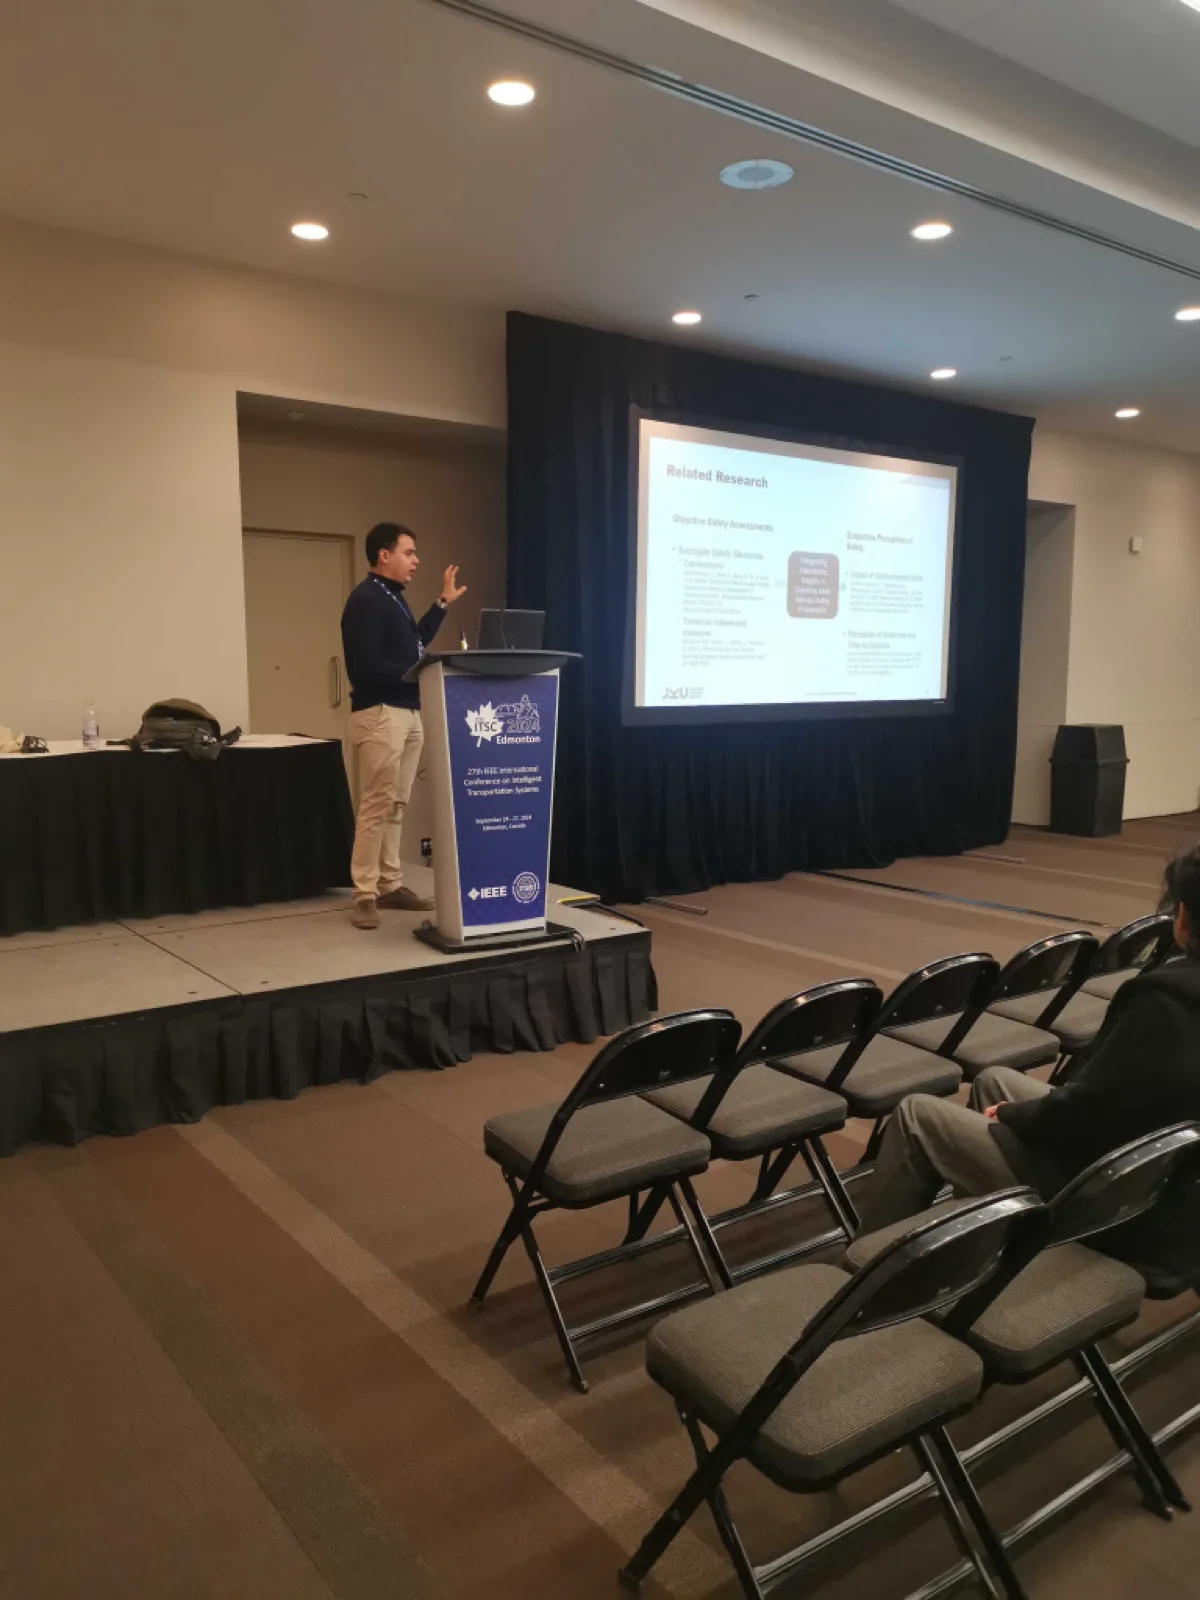
ITSC2024 ワークショップ「Vision Language Model Based Human-Centered Autonomous Driving」は、塚田研究室のProf. NarenおよびProf. Javanmardiが、Prof. Alexander Carballo(岐阜大学)、Prof. Cristina Johannes(オーストリア・ヨハネス・ケプラー大学)と共に企画しました。本ワークショップは、視覚言語モデル(VLM)を自動運転に統合し、意思決定、安全性、そして人間との相互作用における人間要素を重視した内容となりました。イベントでは、5つのプレゼンテーションが行われ、それぞれが人間中心の自動運転技術の独自の側面をカバーしました。
プレゼンテーション概要:
- 現実世界シナリオからの自動車運転監視データセット – 自然な洞察を取り入れた客観的なマルチビークル安全フレームワークの統合
- 発表者:Enrico Del Re、ヨハネス・ケプラー大学リンツ
- Enrico は、現実世界のデータを利用して自動運転車の運転者を監視する方法について説明し、自然な洞察を多車両安全フレームワークに統合することの重要性を強調しました。
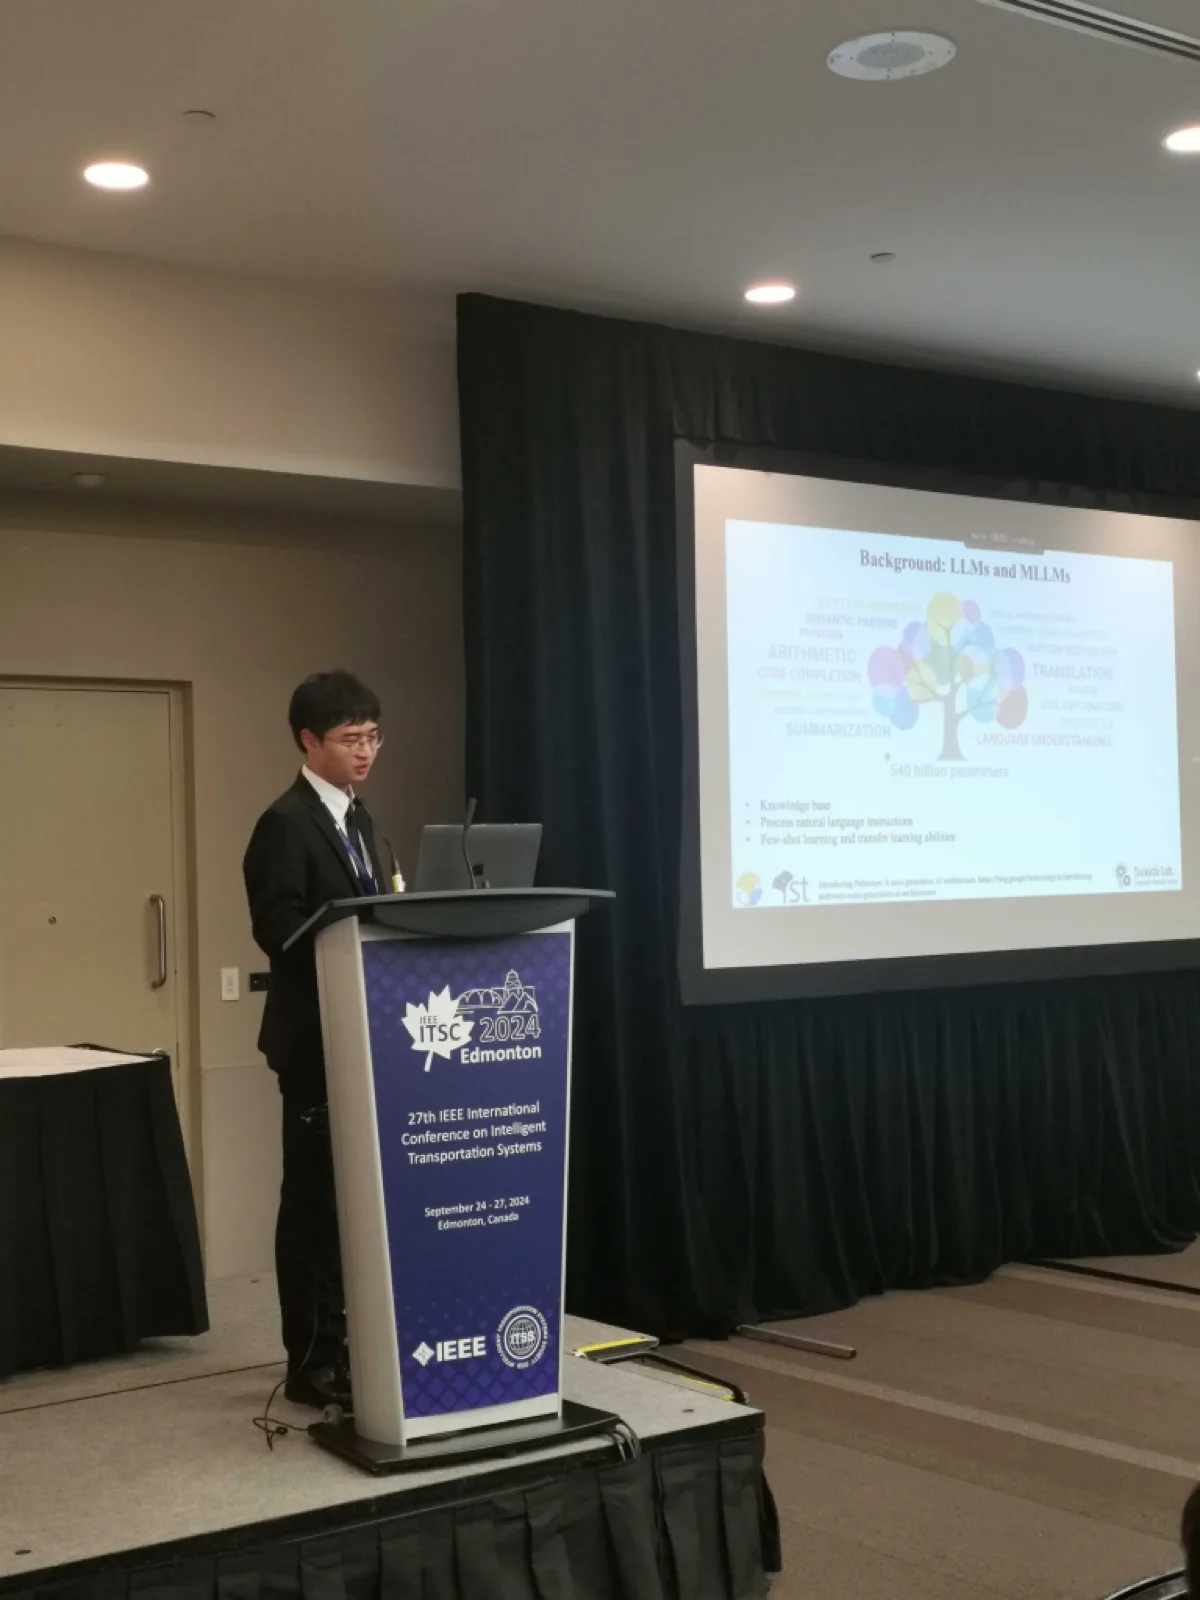
- 人間のような自動運転の意思決定のための大規模言語モデル:調査
- 発表者:Yun Li、東京大学博士課程学生
- Yun Li は、大規模言語モデル(LLM)が自動運転車の人間のような意思決定の模倣にどのように役立つかについての調査を発表しました。
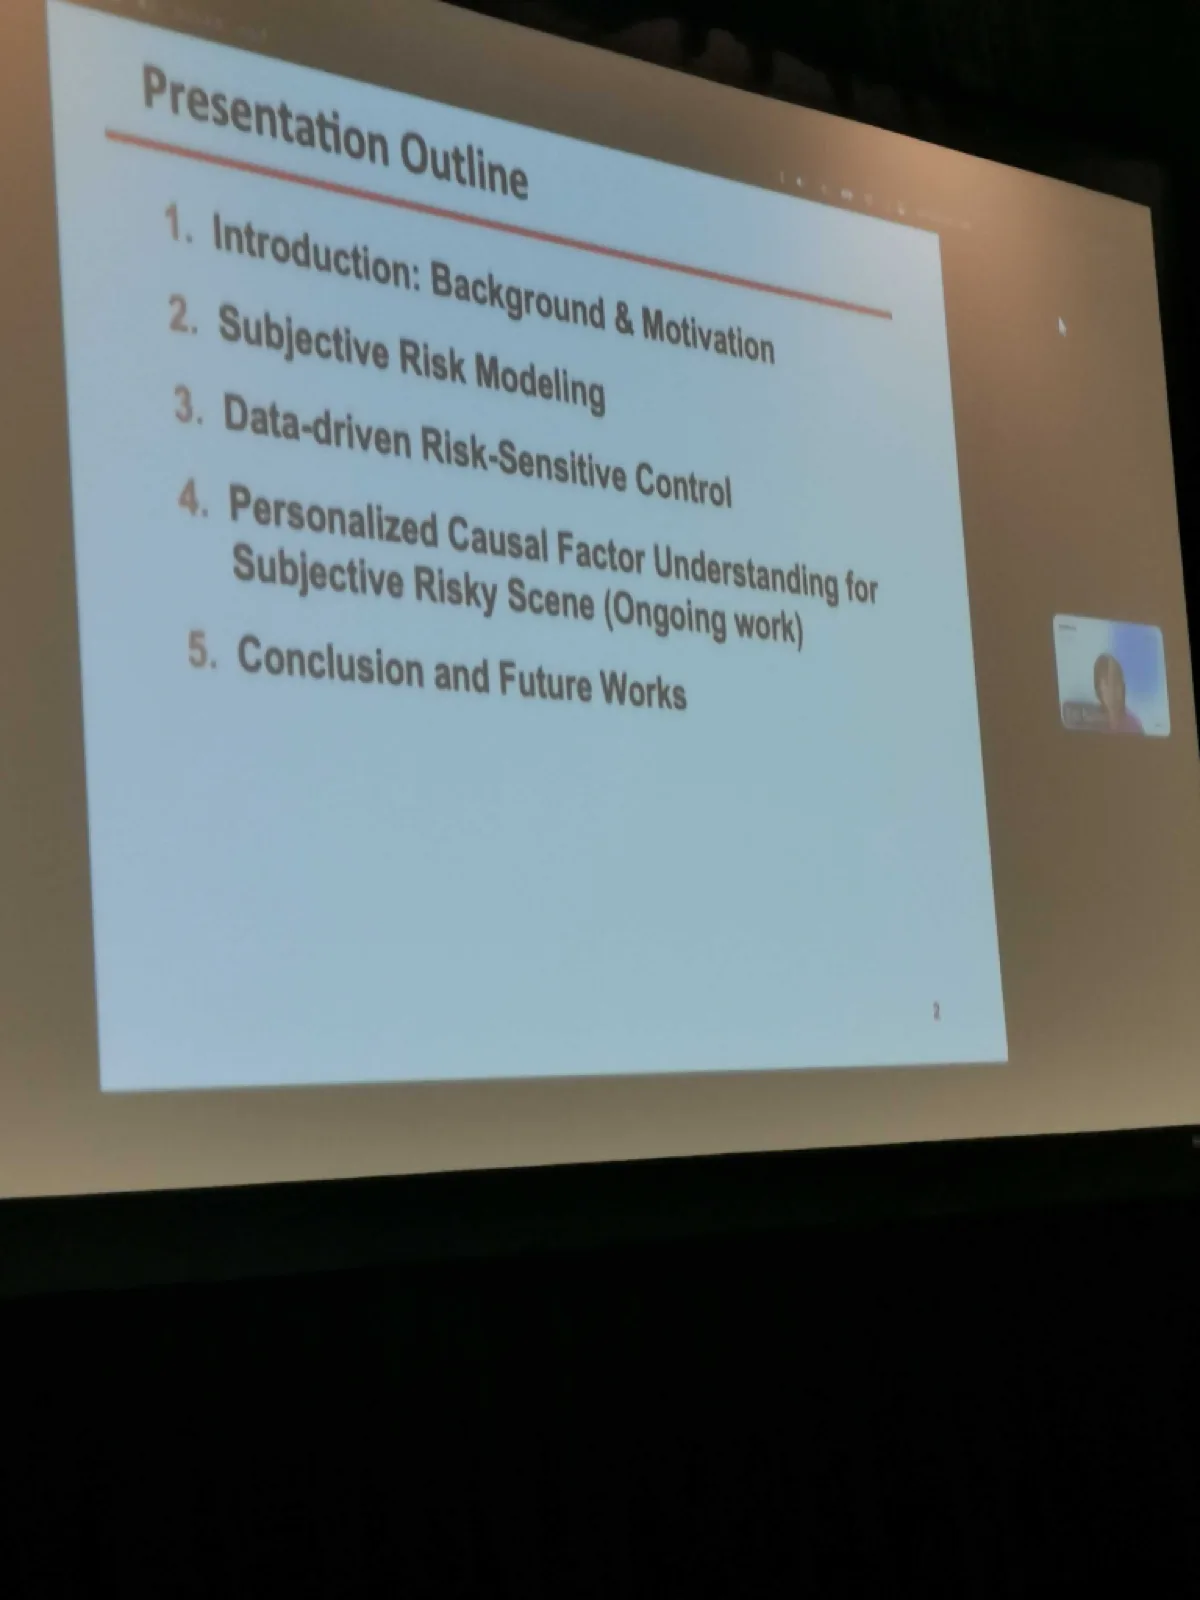
- Vision Transformerを使用した主観的リスクシーン理解のためのパーソナライズされた因果要素の一般化
- 発表者:Dr. Naren Bao、東京大学・特任助教
- Naren 博士は、視覚変換器を用いて主観的なリスクのあるシーンを理解する方法について、因果要素をパーソナライズして一般化することに焦点を当てて発表しました。
- 野生生物保護のためのセルフトレーニングシステム
- 発表者:Dr. Stephany Berrio Perez、オーストラリア・フィールドロボティクスセンター研究員
- Stephany 博士は、野生生物を保護するためのセルフトレーニングシステムを発表し、技術を通じて生態系保全に貢献しました。
- 運転行動と LLM に関連する最近の活動
- 発表者:Prof. Alexander Carballo、岐阜大学
- Carballo 教授は、運転行動と人間の運転パターンをよりよくモデル化し予測するための LLM の応用に関連する最近の活動について説明しました。
ITSC2024 ワークショップでは、さまざまな分野の専門家が集まり、視覚言語モデルおよび大規模言語モデルを自動運転にどのように統合できるかを議論しました。プレゼンテーションでは、システム設計に人間要素を取り入れる重要性が強調され、応答性があり、適応性があり、社会的に受け入れられる自動運転車を目指すことが目的でした。
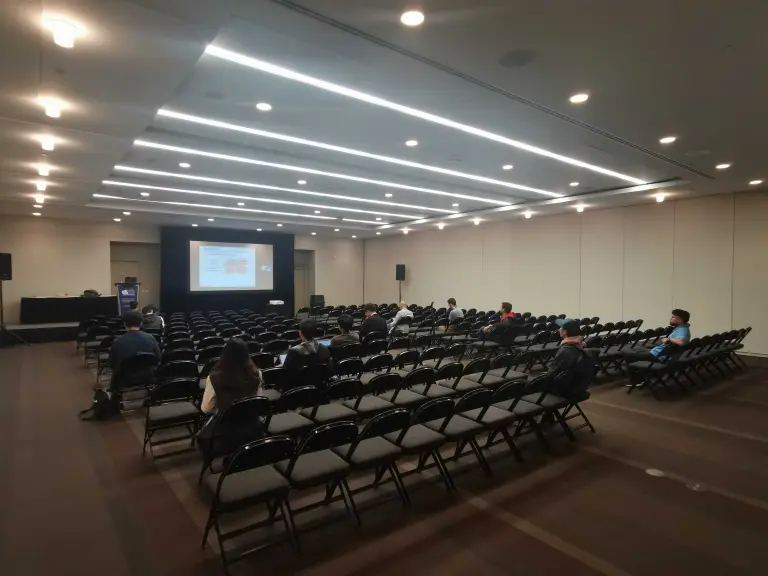
ITSC2024 ワークショップの写真をいくつかご紹介します。参加者数は最大で18名に達し、全体で10件以上の質問をいただきました。ミーティングルームでサポートしてくれたAlexander Carballo教授に心より感謝申し上げます。