
研究
6G次世代UAV/AMRのための軌道計画
無人航空機(UAV)および自律移動ロボット(AMR)は…
V2X協調自動運転に向けた3Dセマンティック占有予測
コネクテッド車両と路側インフラが協調して、走行シーンの密でセマンティックに豊かな3D表現を再構成できるようにするためのオープンな合成ベンチマークとリファレンス手法を構築
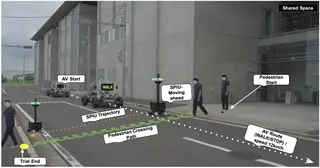
Smart Pole Interaction Unit(SPIU):共有空間における歩行者・自動運転車インタラクションを支えるインフラ側コミュニケーション
Smart Pole Interaction Unit(SPIU)を、車載eHMIを補完しながら共有空間における歩行者の交渉負担を軽減し、自動運転車とのより明確で安全なインタラクションを支えるインフラ側インタフェースとして研究している。
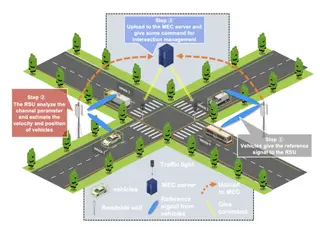
次世代V2Xシステムに向けたGPS非依存型の高信頼車両測位フレームワーク
ミリ波MIMO、RIS、OTFS技術を駆使し、GPSが機能しない過酷な環境下でも堅牢な車両測位と追跡を実現するチャネル適応型システムの開発。
自律無人航空機における4次元経路計画・世界モデル・強化学習およびVLM/VLA統合
本研究は、無人航空機(UAV)のレベル4自律飛行を実現するための、科学的に厳密で認証可能なフレームワークの構築を目的とする。従来の静的かつ空間的な経路計画に限定された手法とは異なり、本研究では…
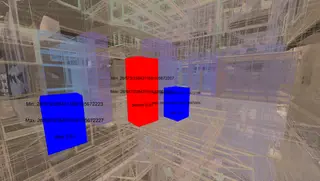
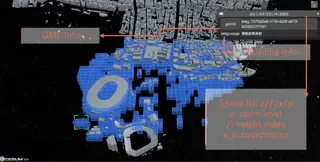
都市デジタルツインと空間コンピューティングのためのスケーラブルな空間インデックスとしての空間ID
相互運用可能な都市データ基盤、リアルタイムクエリ、大規模な空間コンピューティング応用を実現するための、標準化された多解像度空間インデックスとして空間IDを探究します。
Multi-PrefDrive:マルチ嗜好学習によるLLMベース自動運転の高度化
人間の運転嗜好を学習する大規模言語モデルを用いて、より安全で人間らしい自動運転システムを実現する研究。
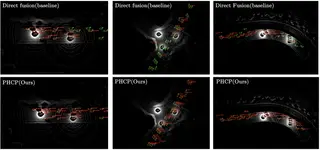
適応的協調認識(PHCP):初めて出会う自動運転車同士がその場で「つながる」技術
メーカーの異なる自動運転車同士が、事前の共同学習なしでリアルタイムにセンサー情報を共有・適応できるフレームワーク。
Autowareの協調型自動運転への拡張:認識・計画・連携の一体化を目指して
自動運転ソフトウェアAutowareを拡張し、協調認識と行動調整を可能にするC-ITS連携機能を実装・検証。
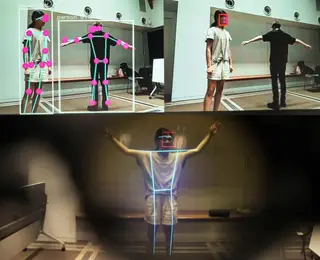
混合現実における動的コンテキスト認識のためのVision AI協調処理
MRヘッドセットからエッジAIアクセラレータへのセマンティック認識処理のリアルタイムオフロードにより、非構造環境下でのシーン理解と対話を実現する研究。
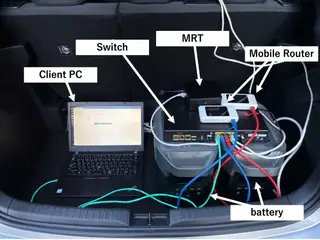
5G環境における高品質リアルタイム通信のためのマルチパス冗長通信基盤の構築
5G通信の不安定性を克服するため、モバイルネットワーク環境下でのリアルタイムストリーミング品質を改善する新たなマルチパス通信フレームワークを開発。
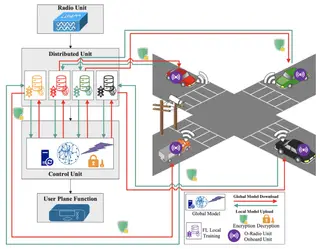
協調型自動運転のためのFederated LearningとエッジAIの融合基盤の構築
自律走行車ネットワークにおける効率的・セキュアな学習と通信を実現するFederated Learning基盤の研究開発。
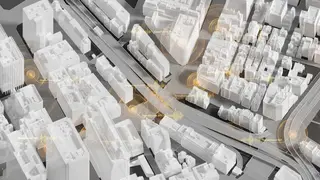
3D音声空間化のためのデジタルツイン基盤設計
都市空間における3D音響のために、都市形状・高精度測位・音響シミュレーションを統合するデジタルツイン基盤を開発し、現実と連動する音響MR体験を実現します
BIMベースデジタルツインによる建築・空間情報統合プラットフォームの開発
建築構造、空間音響、意味情報を統合し、リアルとサイバーをつなぐ次世代BIMベースデジタルツイン技術の研究開発。
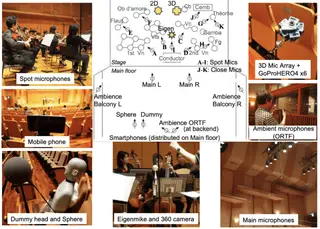
SDMオントロジー:空間・時間を横断するメディア体験のための記述基盤
空間的・時間的文脈を持つメディアデータを記述・活用するためのオントロジーと対話的アプリケーションの設計・実装。
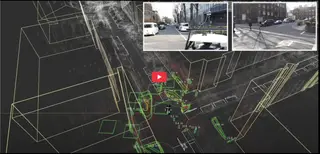
道路側認識ユニット(RSPU)による次世代自動運転支援インフラ
自動運転車と路側インフラの協調認識を実現するV2X通信とエッジ処理基盤の設計と実装。
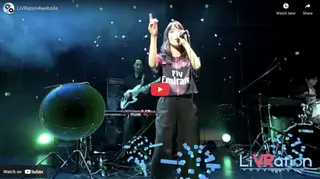
Software Defined Media:メディアを再定義し、自由なVRライブ体験を創造する
ネットワーク越しに制御可能な視聴空間基盤と、自由視点・三次元音響によるインタラクティブなライブ体験の融合。