つながる知能、ひろがる現実Connected Intelligence, Expanded Reality
塚田研究室は、東京大学大学院 情報理工学系研究科 創造情報学専攻の研究室です。コンピュータネットワークとサイバーフィジカルシステムを基盤とし、協調型自動運転、混合現実、次世代通信、没入型メディアなど幅広い研究に取り組んでいます。
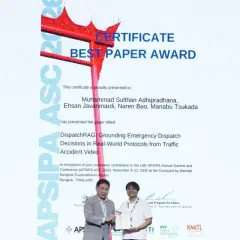
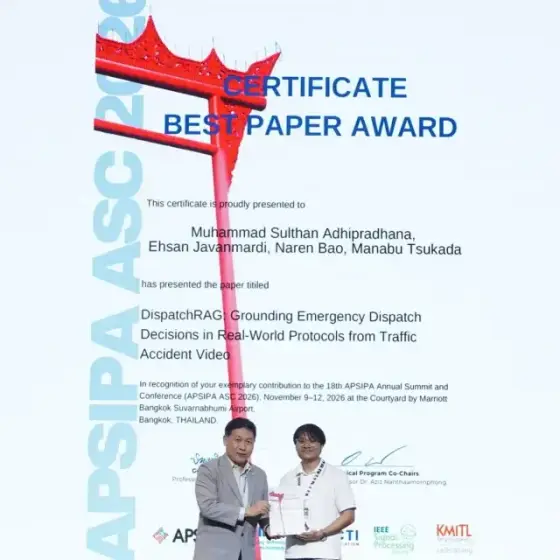 Huge congrats to Adhi (Muhammad Sulthan
 We were delighted to welcome Prof.
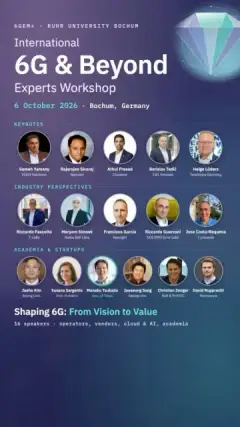
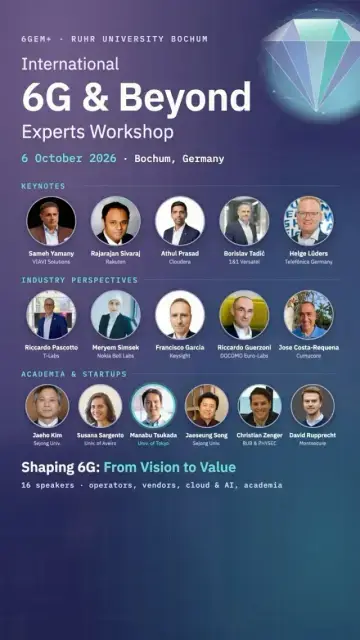 6G & Beyond in Bochum! On
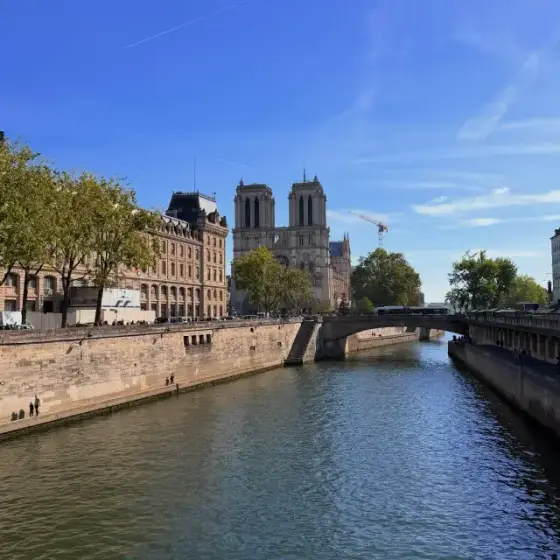 Paris leg of our European tour!On Oct 2
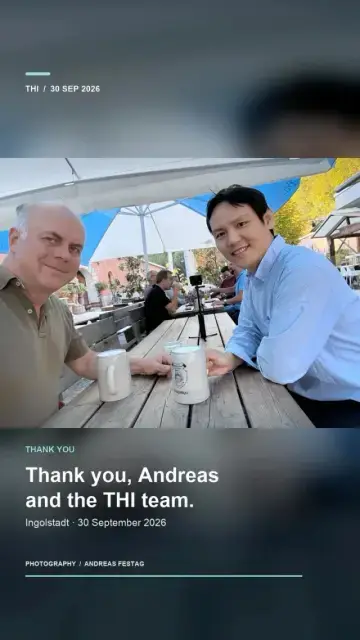 A day of research, discovery, and great
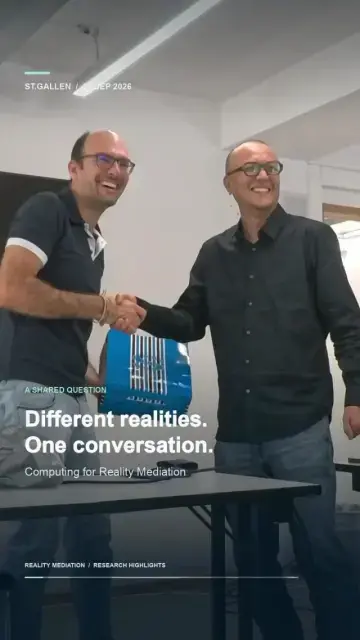 Research, shared curiosity, and new connections in
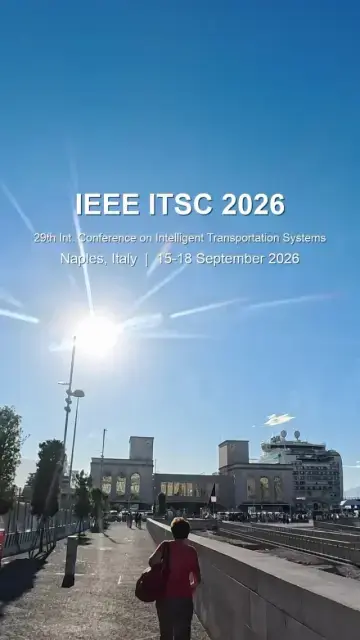 Four days at IEEE ITSC 2026 in Naples!
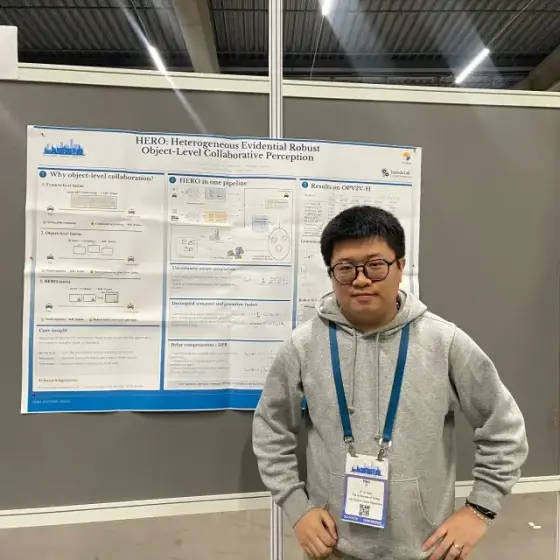 ECCV 2026 in Malmö! Our lab presented HERO:
 Real signals. Real crosswalks. Real rain.
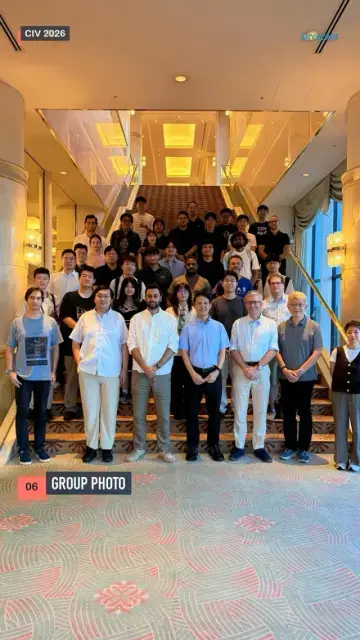 That’s a wrap on CIV Summer School 2026
最新ニュース
- 2026年11月14日受賞学会報告APSIPA ASC 2026(バンコク)でBest Paper Awardを受賞
- 2026年11月12日イベントニュースDOICT-IndSoc 2027 論文募集 IEEE INFOCOM 2027 併催ワークショップ(2027年5月24日)
- 2026年10月21日学会報告講演International 6G & Beyond Experts Workshop(ドイツ・ボーフム)で招待講演:6G サービスとしての協調型エンドツーエンド自動運転
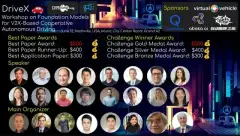
- 2026年9月23日ITS学会報告IEEE ITSC 2026(ナポリ):論文3件、DriveX基調講演、そしてW19招待講演
- 2026年9月4日イベント講演第6回CIVサマースクールを宮崎で開催:5か国19機関から38名が参加
- 2026年6月9日ITS学会報告CVPR 2026 MEIS Workshopにてキーノート講演
- 2026年6月9日ITS学会報告IEEE ICRA 2026:インタラクティブポスター、国際共同研究、そしてロボットパレード
- 2026年6月5日Uncategorized自動運転AIチャレンジ2026 スピンオフ企画 ― 東京大学UTmobI × 自動車技術会 V2X体験会
研究ハイライト
私たちの研究室では、自動運転、混合現実、次世代通信、デジタルツインなど、分野横断的なプロジェクトを推進しています。いずれのテーマも、理論研究から社会実装まで一貫して取り組み、実証実験や国際標準化活動を通じて社会に還元しています。現在は以下のようなプロジェクトに注力しています。
6G次世代UAV/AMRのための軌道計画
無人航空機(UAV)および自律移動ロボット(AMR)は…
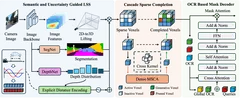
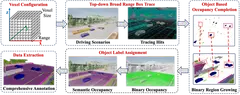
V2X協調自動運転に向けた3Dセマンティック占有予測
コネクテッド車両と路側インフラが協調して…
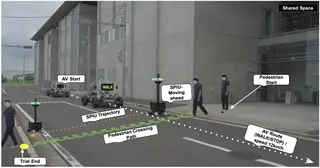
Smart Pole Interaction Unit(SPIU):共有空間における歩行者・自動運転車インタラクションを支えるインフラ側コミュニケーション
Smart Pole Interaction…
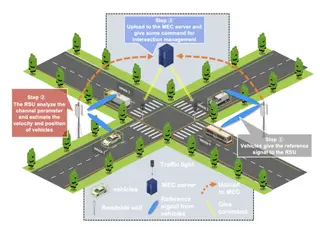
次世代V2Xシステムに向けたGPS非依存型の高信頼車両測位フレームワーク
ミリ波MIMO、RIS、OTFS技術を駆使し、GPSが機能しない過酷な環境下でも堅牢な車両測位と追跡を実現するチャネル適応型システムの開発。
自律無人航空機における4次元経路計画・世界モデル・強化学習およびVLM/VLA統合
本研究は…
都市デジタルツインと空間コンピューティングのためのスケーラブルな空間インデックスとしての空間ID
相互運用可能な都市データ基盤…
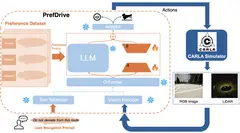
Multi-PrefDrive:マルチ嗜好学習によるLLMベース自動運転の高度化
人間の運転嗜好を学習する大規模言語モデルを用いて、より安全で人間らしい自動運転システムを実現する研究。
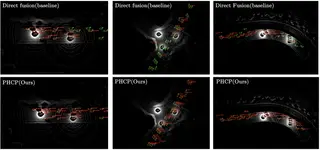
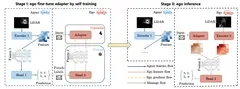
適応的協調認識(PHCP):初めて出会う自動運転車同士がその場で「つながる」技術
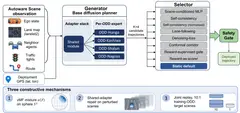
メーカーの異なる自動運転車同士が、事前の共同学習なしでリアルタイムにセンサー情報を共有・適応できるフレームワーク。
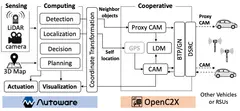
Autowareの協調型自動運転への拡張:認識・計画・連携の一体化を目指して
自動運転ソフトウェアAutowareを拡張し、協調認識と行動調整を可能にするC-ITS連携機能を実装・検証。
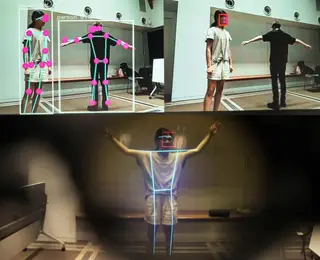
混合現実における動的コンテキスト認識のためのVision AI協調処理
MRヘッドセットからエッジAIアクセラレータへのセマンティック認識処理のリアルタイムオフロードにより…
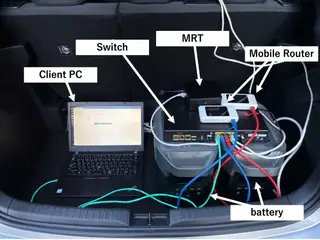
5G環境における高品質リアルタイム通信のためのマルチパス冗長通信基盤の構築
5G通信の不安定性を克服するため…
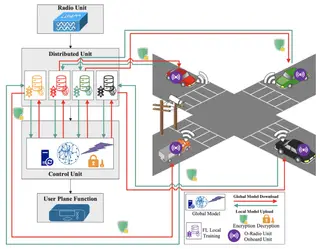
協調型自動運転のためのFederated LearningとエッジAIの融合基盤の構築
自律走行車ネットワークにおける効率的・セキュアな学習と通信を実現するFederated Learning基盤の研究開発。
3D音声空間化のためのデジタルツイン基盤設計
都市空間における3D音響のために…
BIMベースデジタルツインによる建築・空間情報統合プラットフォームの開発
建築構造、空間音響、意味情報を統合し、リアルとサイバーをつなぐ次世代BIMベースデジタルツイン技術の研究開発。
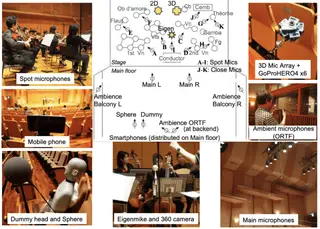
SDMオントロジー:空間・時間を横断するメディア体験のための記述基盤
空間的・時間的文脈を持つメディアデータを記述・活用するためのオントロジーと対話的アプリケーションの設計・実装。
道路側認識ユニット(RSPU)による次世代自動運転支援インフラ
自動運転車と路側インフラの協調認識を実現するV2X通信とエッジ処理基盤の設計と実装。
Software Defined Media:メディアを再定義し、自由なVRライブ体験を創造する
ネットワーク越しに制御可能な視聴空間基盤と、自由視点・三次元音響によるインタラクティブなライブ体験の融合。
発表論文
講演・受賞
- 2026年11月14日受賞APSIPA ASC 2026(バンコク)でBest Paper Awardを受賞
- 2026年10月21日学会報告International 6G & Beyond Experts Workshop(ドイツ・ボーフム)で招待講演:6G サービスとしての協調型エンドツーエンド自動運転
- 2026年9月4日イベント第6回CIVサマースクールを宮崎で開催:5か国19機関から38名が参加
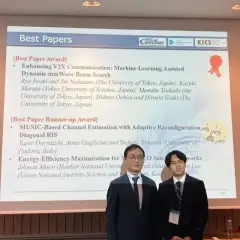
- 2026年5月21日受賞IEEE INFOCOM 2026 報告:ローカルアレンジメントチェア、DOICT-IndSoc ワークショップ開催および Best Paper Runner-up Award 受賞
- 2026年5月15日ITSACM CHI 2026参加報告:論文発表とHonorable Mention Award受賞
ソフトウェア・データ
下記の論文を、2023年6月20日~23日にイタリアのフィレンツェで開催された2023年第97回IEEE…
open source2023
open source2023
動画
CIV Summer School 2026 in Miyazaki: Lectures, Data Hackathon, and the First Edition in Asia
Exploring LLMs for Generating Communicational Actions of External Interfaces on Autonomous Vehicles
AI Challenge 2026 Spin-off — V2X Autonomous Driving Hands-on at Kashiwa Campus
Trajectory Planning for UAV-Based Smart Farming Using Imitation-Based Triple Deep Q-Learning
メンバー