
IEEE Intelligent Vehicles Symposium (IV2023)への参加報告
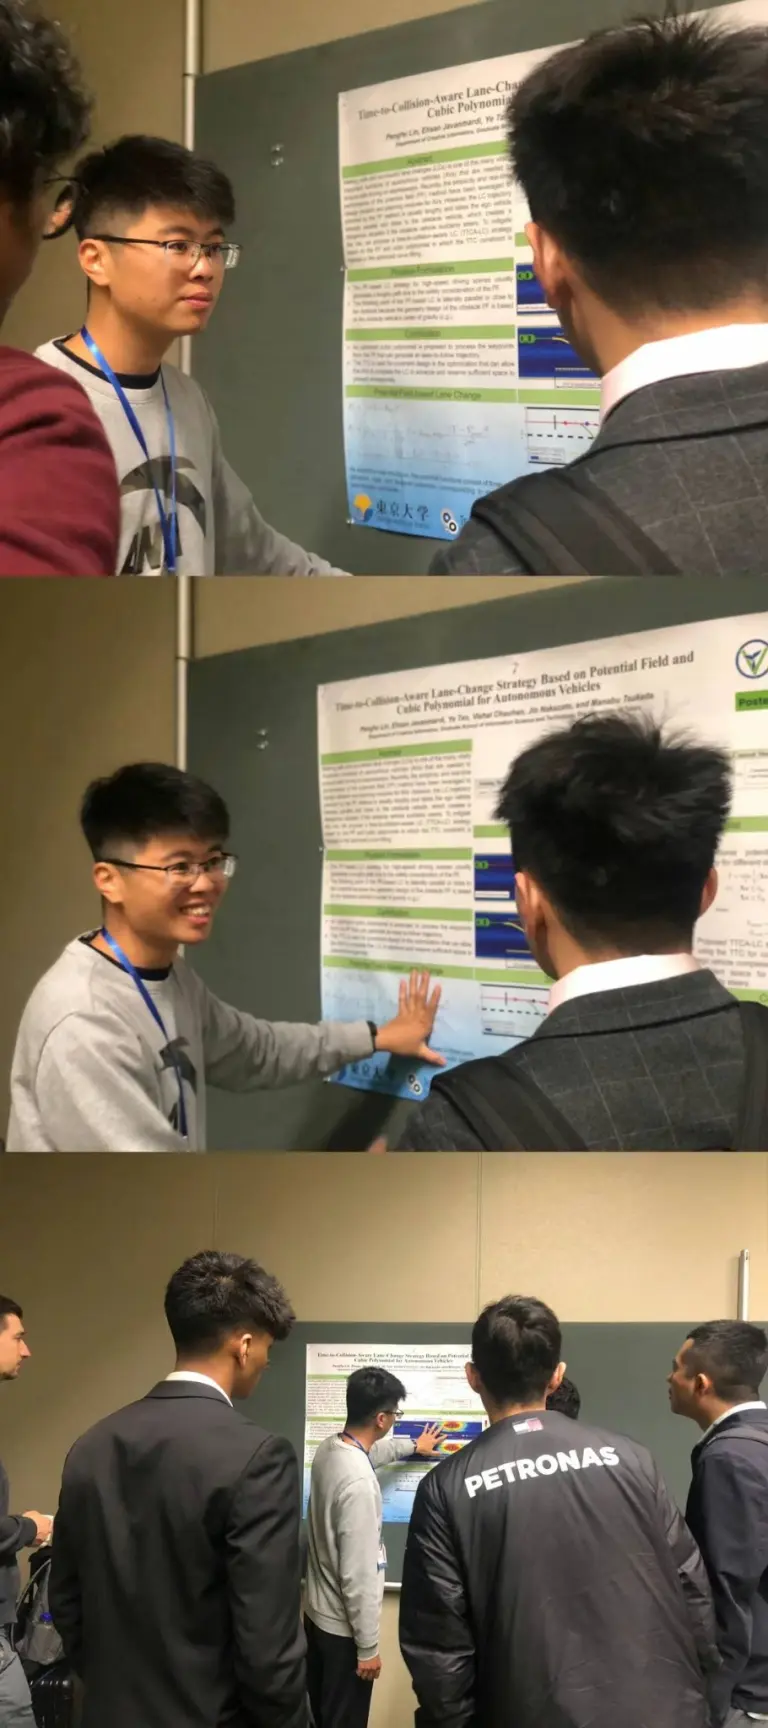
2024年6月、当研究室のD3学生のPengfei Linは、アメリカ・アラスカ州アンカレッジで開催された第35回IEEE Intelligent Vehicles Symposium (IV2023)で研究を発表する機会を得ました。学界、産業界、政府機関からの専門家が集まるこの会議は、インテリジェントビークルとインフラストラクチャーの最新の進歩に焦点を当て、新しいアイデアや技術的なブレイクスルーを共有するための重要なプラットフォームを提供します。
Linは「Time-to-Collision-Aware Lane-Change Strategy Based on Potential Field and Cubic Polynomial for Autonomous Vehicles」と題した論文を発表しました。高速条件下でのレーンチェンジプロセスを最適化するこの革新的なアプローチは、高速道路でのよりスムーズで安全な移行を保証し、レーンチェンジ軌道の長さと曲率を大幅に削減することで、自動車レーン変更操作の安全性を高めることを目指した研究です。
冒頭の写真は、ポスターセッション中に他の参加者と熱心に自分の作業について話し合うLinさんです。彼の参加は、私たちの研究室の最先端の研究を披露するだけでなく、分野の先駆者たちとアイデアを交換することで、彼の学術的および専門的な成長に貢献しました。
Paper
- Time-To-Collision-Aware Lane-Change Strategy Based on Potential Field and Cubic Polynomial for Autonomous Vehicles
Lin, Pengfei, Javanmardi, Ehsan, Tao, Ye, Chauhan, Vishal, Nakazato, Jin, Tsukada, Manabu. 2023 IEEE Intelligent Vehicles Symposium (IEEE IV 2023), Anchorage, Alaska, USA, 2023 [Proceedings Article]BibTeX