ITSC2025参加報告:ワークショップ基調講演、研究発表、セッションチェア
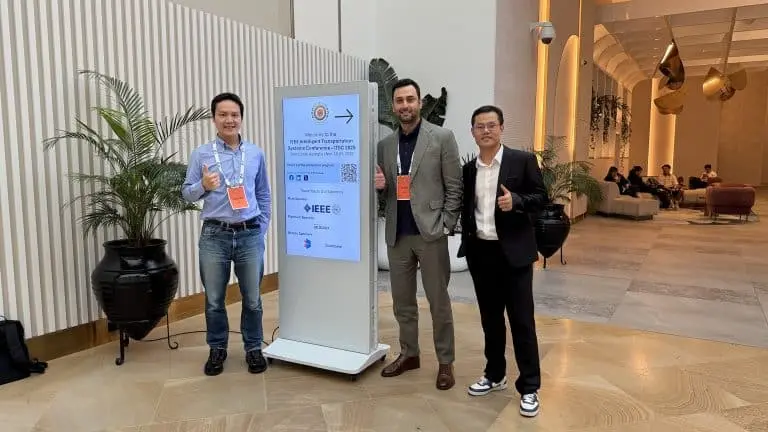
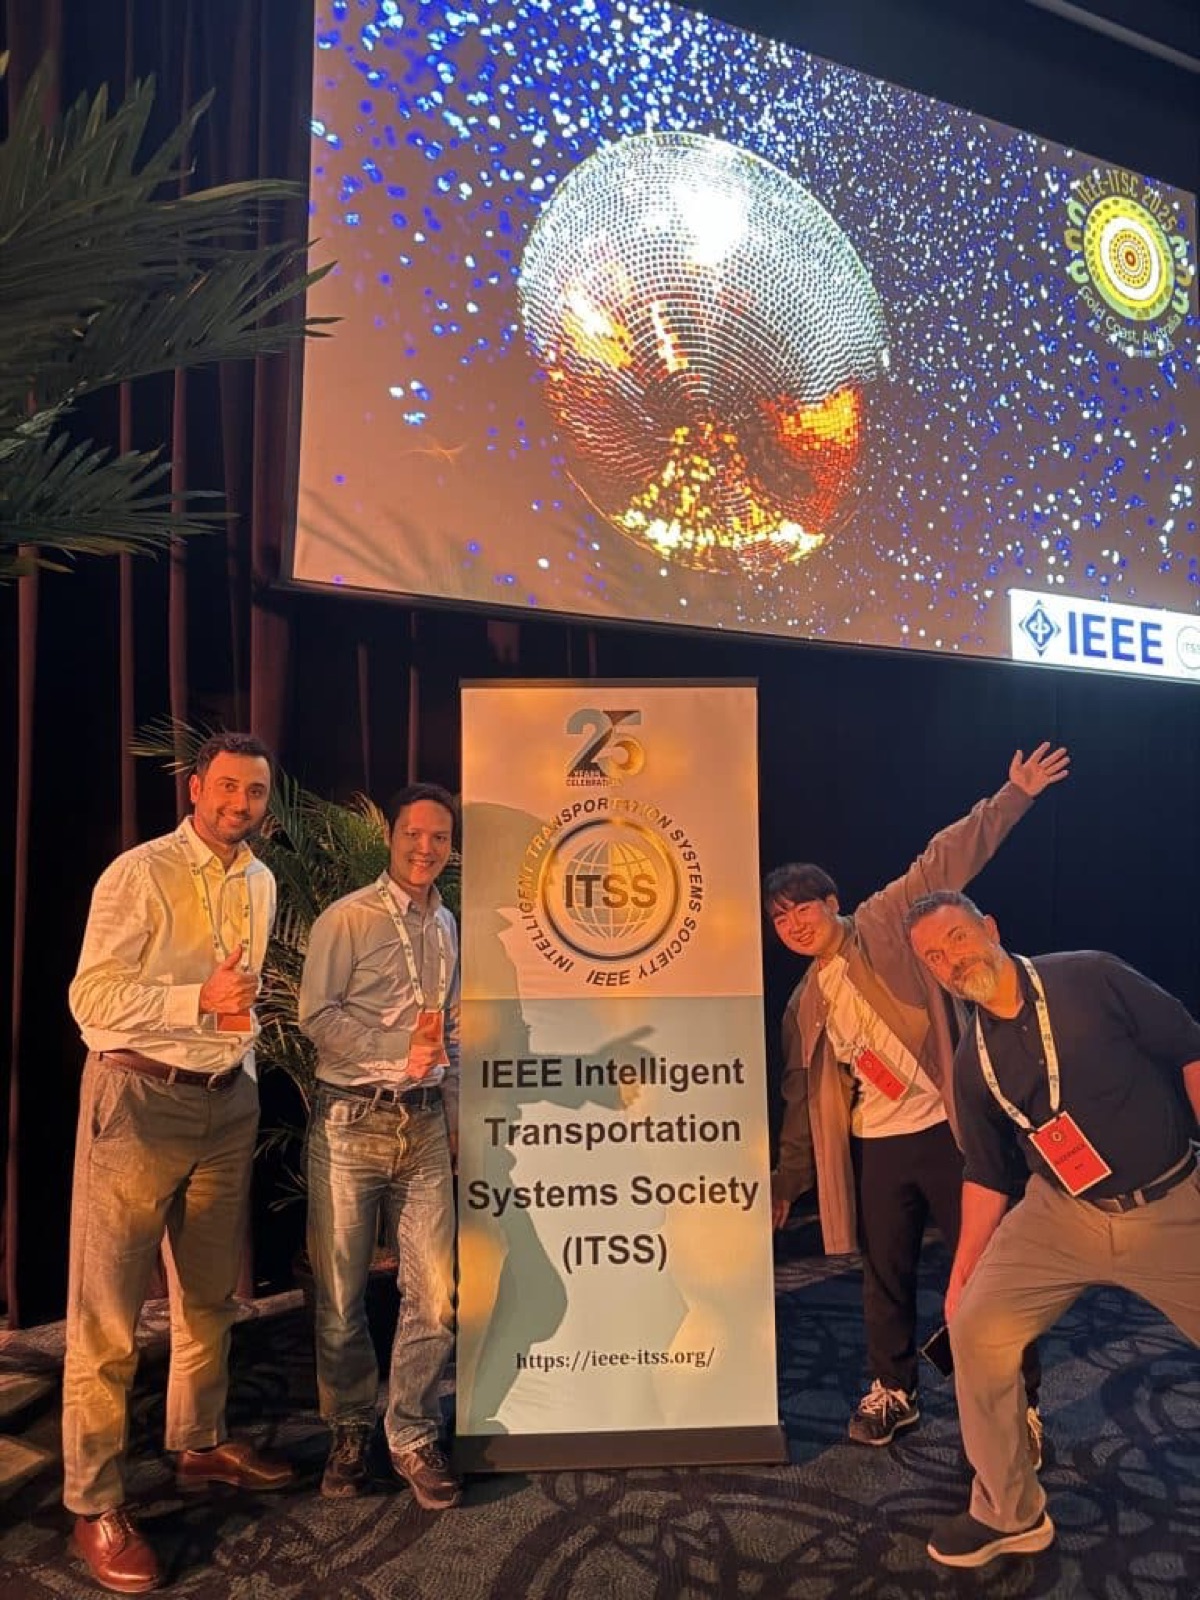
塚田研究室の塚田准教授、Ehsan Javanmardi 助教、博士後期課程 3 年の Meng Huan さんが、2025 年 11 月にオーストラリア・ゴールドコーストで開催された IEEE International Conference on Intelligent Transportation Systems (ITSC 2025) に参加しました。ITSC は知能交通システム分野で世界的に重要な国際会議であり、今年も多くの研究者が集まり、最新の研究動向や技術開発について活発な議論が行われました。
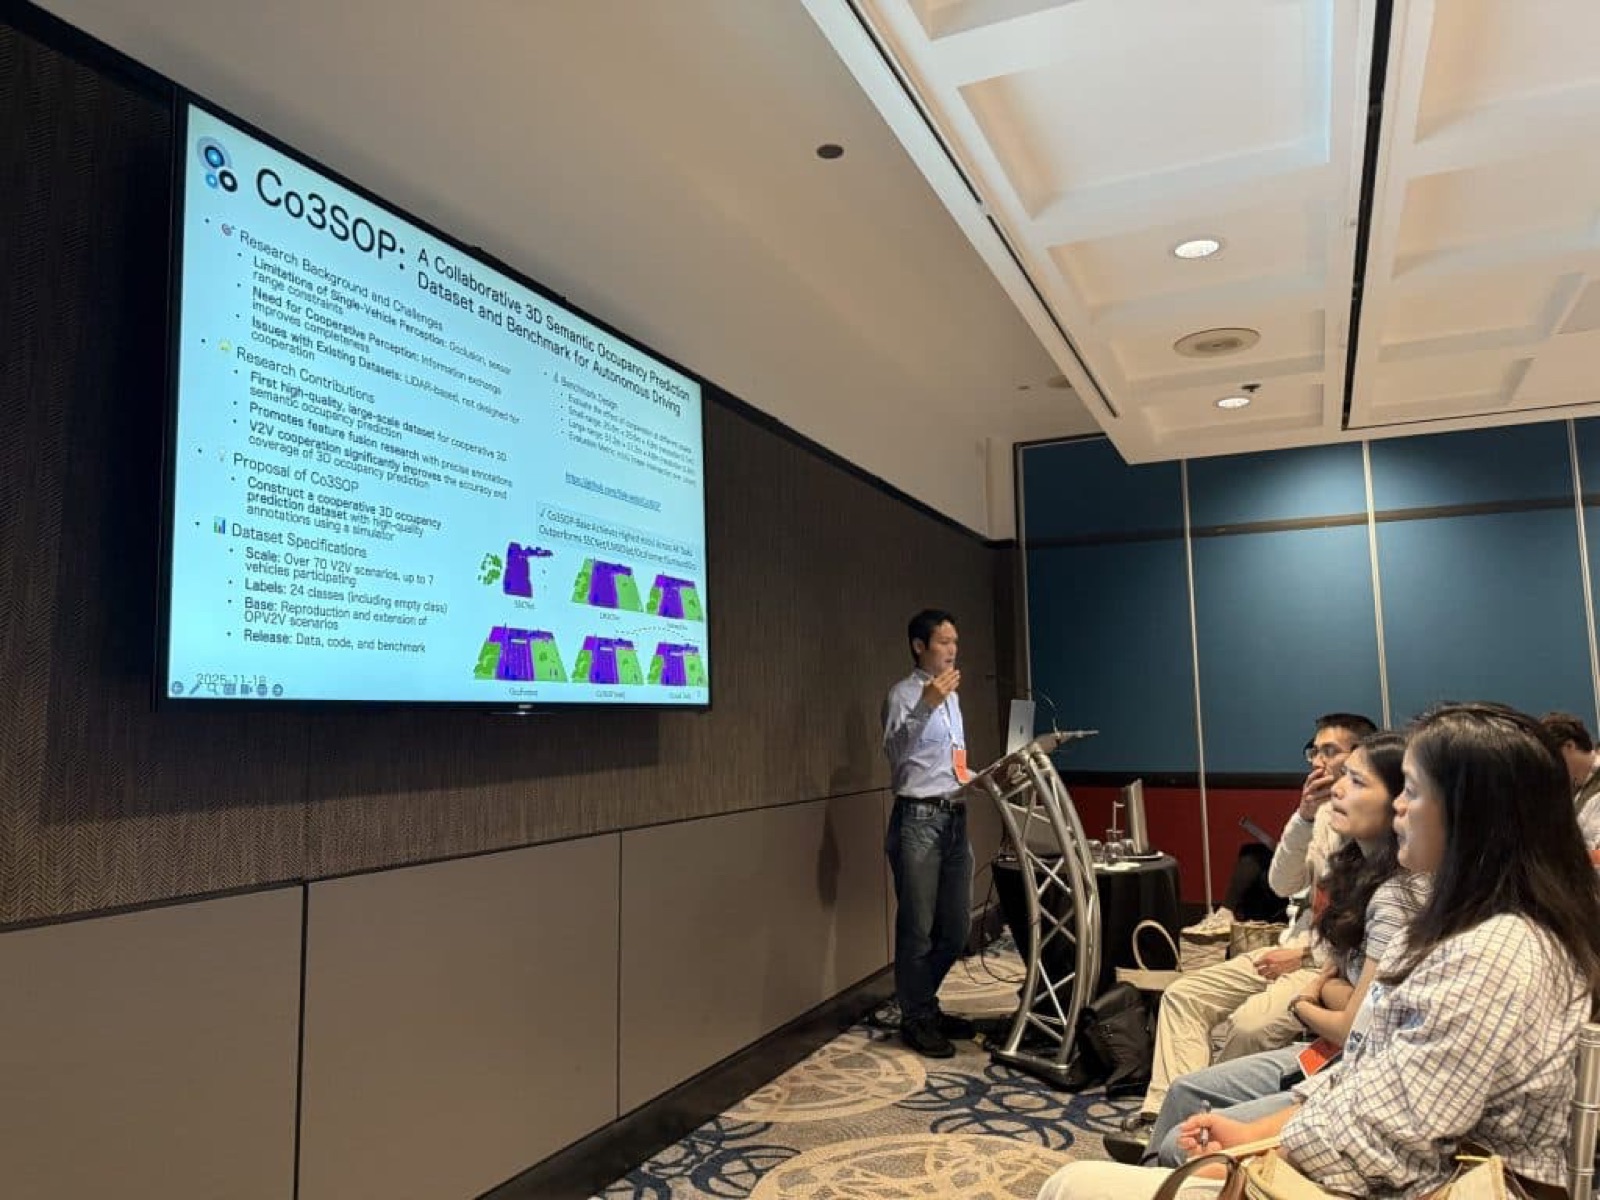
会期中、塚田准教授は DriveX Workshop にて “Adaptive V2X Collaboration for End-to-End Autonomous Driving” のタイトルでキーノート講演を行い、協調型自動運転技術に関する研究成果を紹介しました。また、博士課程の Meng さんは “Patch Exploration-Based Route Planning for Autonomous Vehicles” を発表し、新しい経路計画手法の提案とその有効性を報告しました。これらの発表内容については、本記事末尾に参考情報として掲載しています。
さらに、Ehsan Javanmardi 助教は会議において、Connected Vehicle Technologies や Cooperative Autonomous Systems に関する 4 つのセッション(S03b, S10c, S25b, S25c)の座長を務めました。国際会議でのセッション運営や研究発表を通じて、多くの研究者との交流が進み、今後の共同研究の発展につながる有意義な機会となりました。
Publication
- Patch Exploration-Based Route Planning for Autonomous Vehicles
Meng, Huan, Zhang, Jinhui, Huang, Xiaobing, Javanmardi, Ehsan, Tsukada, Manabu. 28th IEEE International Conference on Intelligent Transportation Systems (ITSC2025), Gold Coast, Australia, 2025 [Proceedings Article]BibTeX - Adaptive V2X Collaboration for End-to-End Autonomous Driving
Tsukada, Manabu. Keynote at DriveX (3rd Edition) Workshop on Foundation Models for V2X-Based Cooperative Autonomous Driving In conjunction with ITSC 2025, Nov 18, Gold Coast, Australia, 18.11.2025 [Presentation]BibTeX