
Autowareの協調型自動運転への拡張:認識・計画・連携の一体化を目指して
[2021 – 2025]
自動運転ソフトウェアAutowareを拡張し、協調認識と行動調整を可能にするC-ITS連携機能を実装・検証。
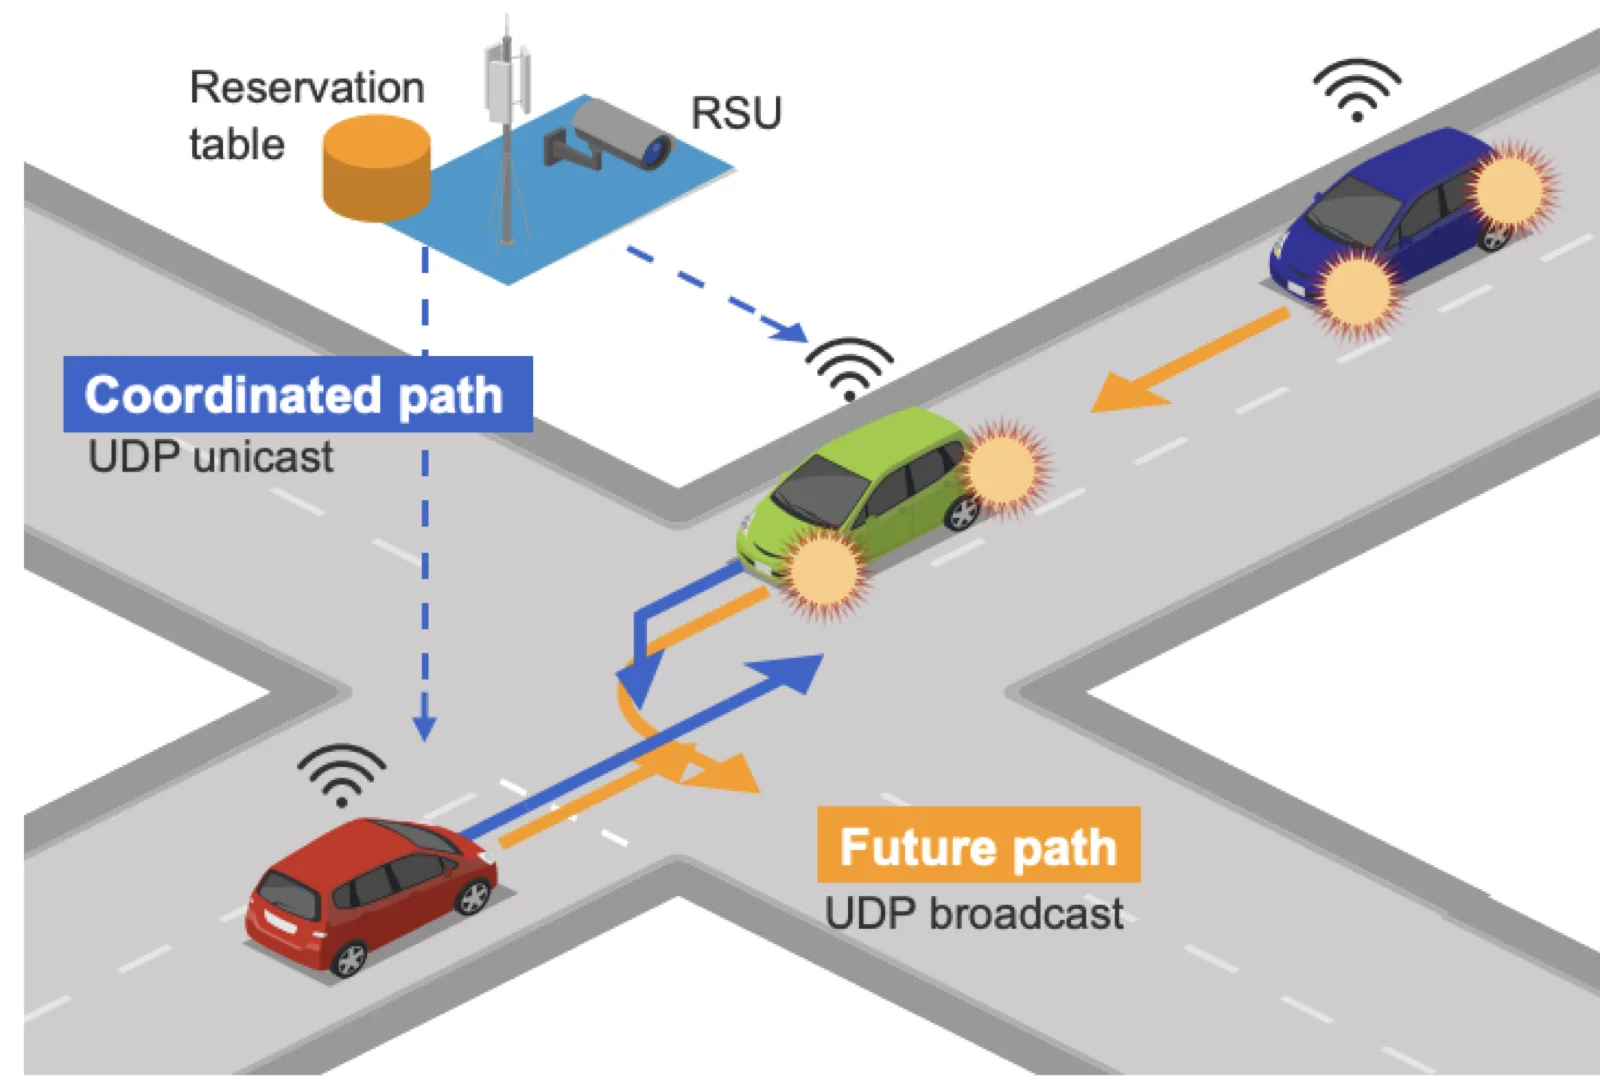
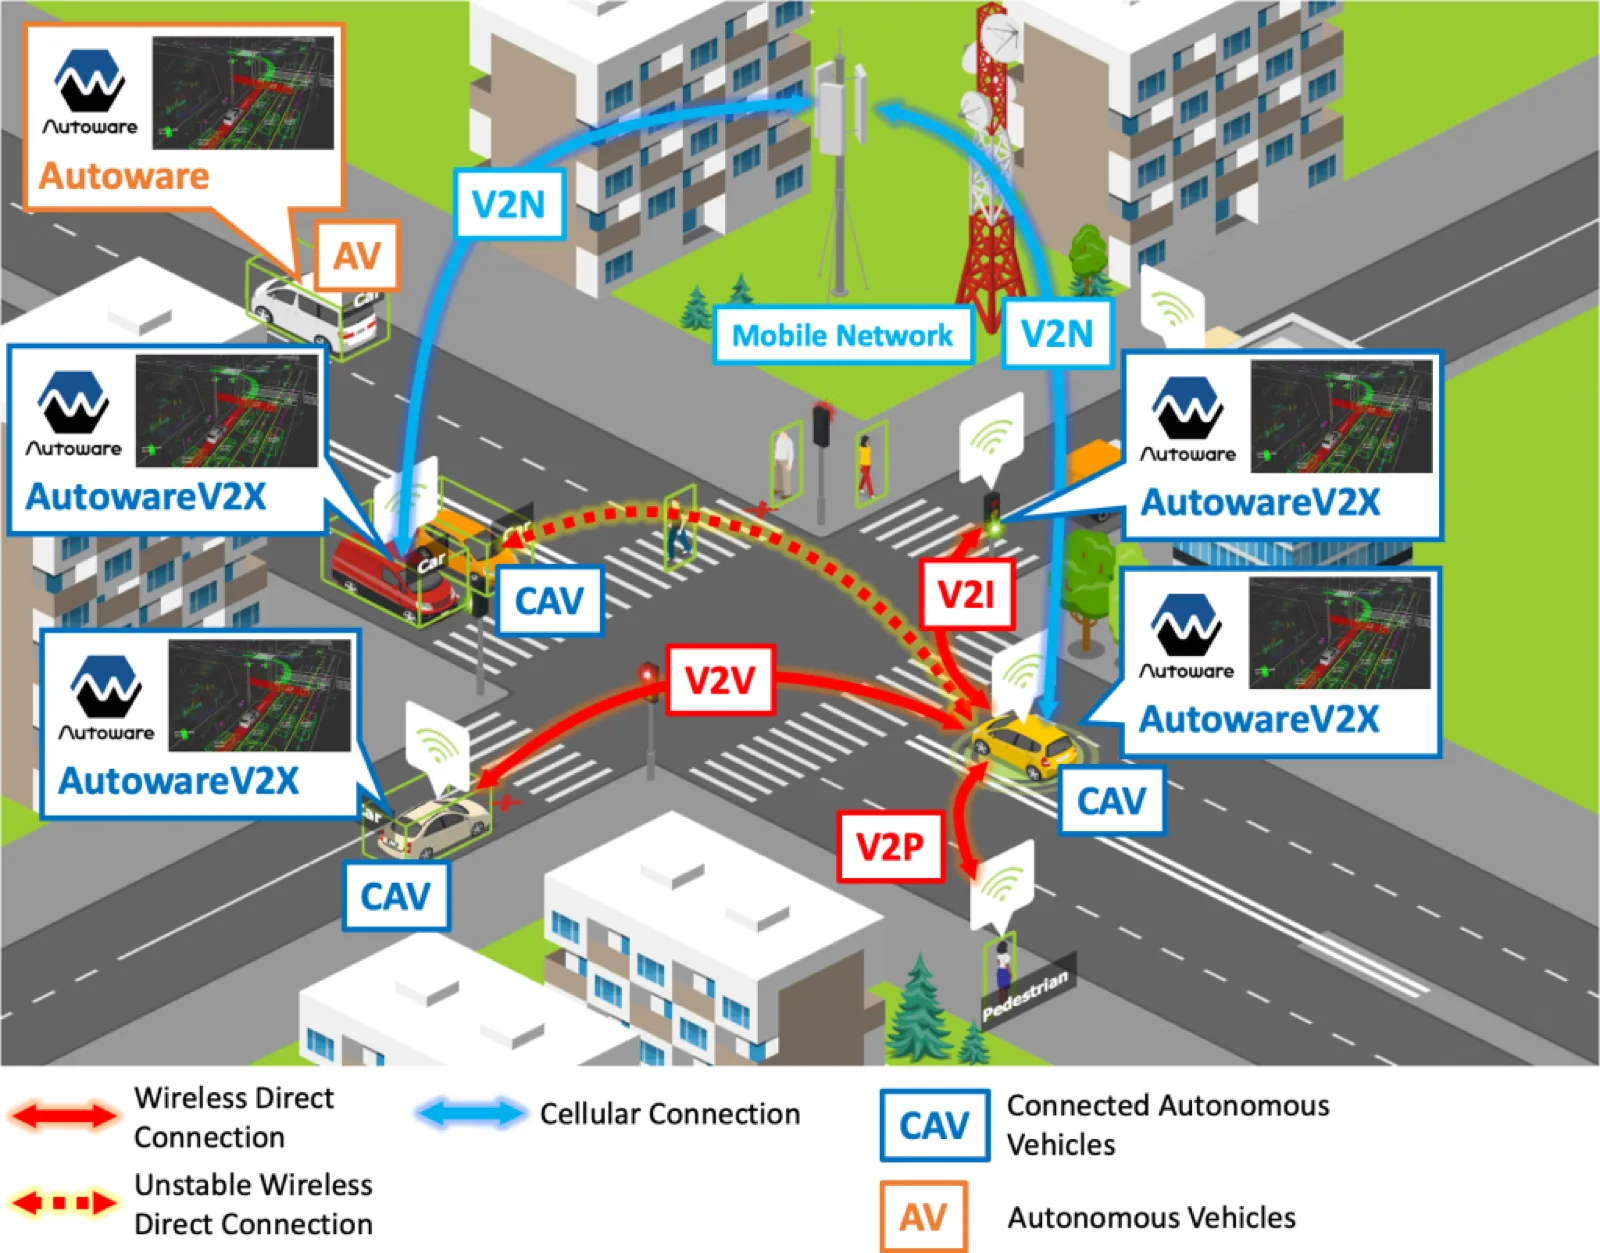
本プロジェクトでは、自動運転オープンソースソフトウェア「Autoware」をベースに、車車間および路車間通信(V2X)を活用した協調型自動運転機能を段階的に実装してきました。これにより、単独走行に依存せず、周囲の車両やインフラと連携しながらより安全かつ効率的な運転を可能にする、次世代の自動運転技術の確立を目指しています。
まず、V2X通信モジュール「AutowareV2X」を開発し、Collective Perception Message(CPM)による物体情報の共有を実現しました。これにより、車載センサでは見えない死角の物体も他車やインフラから取得できるようになり、信号機のない交差点などでの安全性を大幅に向上させました。さらに、実際の自動車と通信装置を用いた実証実験により、30ミリ秒程度の低遅延で安定した通信が可能であることを確認しました。
また、無線通信の不安定さへの対策として、2系統の無線リンクを使ったCPMの冗長配信手法とリアルタイムの通信品質監視機構を導入しました。これにより、片方のリンクでパケットロスが発生しても、もう一方のリンクのCPMから鮮度の高い情報を動的に選択できるようになり、協調認識の信頼性が飛躍的に向上しました。
さらに、協調認識だけでなく、複数の車両が互いの進路を共有して計画を調整する「行動協調」機能もAutoware上に実装しました。交差点での進行計画を共有することで、衝突回避だけでなく加速・減速の最適化も実現可能となります。加えて、AutoMCMプロトコルによって、7種類の抽象化された行動調整メッセージを用いた効率的かつ堅牢な通信が実現され、実験では最大28%の走行時間短縮と通信帯域の大幅削減を達成しました。
Publication
- Enhancing Reliability in Infrastructure-based Collective Perception: A Dual-Channel Hybrid Delivery Approach with Real-Time Monitoring
Asabe, Yu, Javanmardi, Ehsan, Nakazato, Jin, Tsukada, Manabu, Esaki, Hiroshi. IEEE Open Journal of Vehicular Technology, vol. 5, pp. 1124-1138, 2024, ISSN: 2644-1330 [Journal Article]BibTeX - AutowareV2X: Reliable V2X Communication and Collective Perception for Autonomous Driving
Asabe, Yu, Javanmardi, Ehsan, Nakazato, Jin, Tsukada, Manabu, Esaki, Hiroshi. The 2023 IEEE 97th Vehicular Technology Conference (VTC2023-Spring), Florence, Italy, 2023 [Proceedings Article]BibTeX - Roadside-assisted Cooperative Planning using Future Path Sharing for Autonomous Driving
Hirata, Mai, Tsukada, Manabu, Okumura, Keisuke, Tamura, Yasumasa, Ochiai, Hideya, Défago, Xavier. IEEE 94th Vehicular Technology Conference (VTC2021-Fall), Online, 2021 [Proceedings Article]BibTeX - AutoMCM: Maneuver Coordination Service with Abstracted Functions for Autonomous Driving
Mizutani, Masaya, Tsukada, Manabu, Esaki, Hiroshi. 24th IEEE International Conference on Intelligent Transportation (ITSC), Indianapolis, IN, United States, 2021 [Proceedings Article]BibTeX