
RaceMOP: Mapless Online Path Planning for Multi-Agent Autonomous Racing using Residual Policy Learning
Project url: github.com/raphajaner/racemop
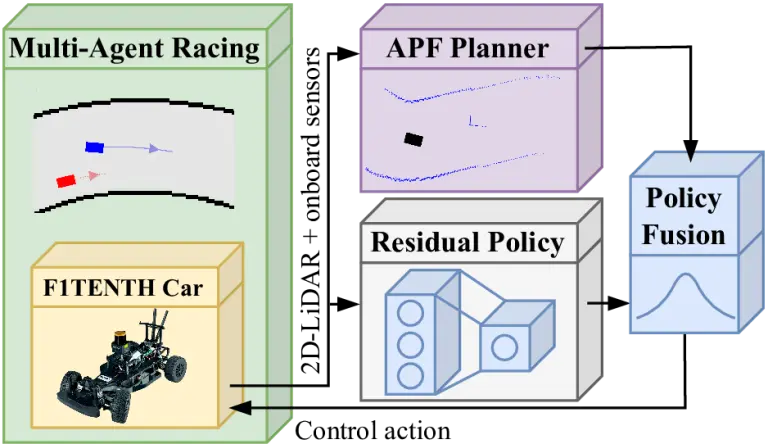
- RaceMOP: Mapless Online Path Planning for Multi-Agent Autonomous Racing using Residual Policy Learning
Trumpp, Raphael, Javanmardi, Ehsan, Nakazato, Jin, Tsukada, Manabu, Caccamo, Marco. The 2024 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2024), Abu Dhabi ,UAE, 2024 [Proceedings Article]BibTeX