
6G次世代UAV/AMRのための軌道計画
[2024 – 2026]
無人航空機(UAV)および自律移動ロボット(AMR)は、空中監視、災害対応、倉庫物流、精密農業など多岐にわたる6G時代のアプリケーションを支える基盤プラットフォームである。しかしながら、干渉、部分観測性、エネルギー制約、マルチエージェント間の協調といった条件下での自律的な軌道計画は、依然として中心的なボトルネックとなっている。
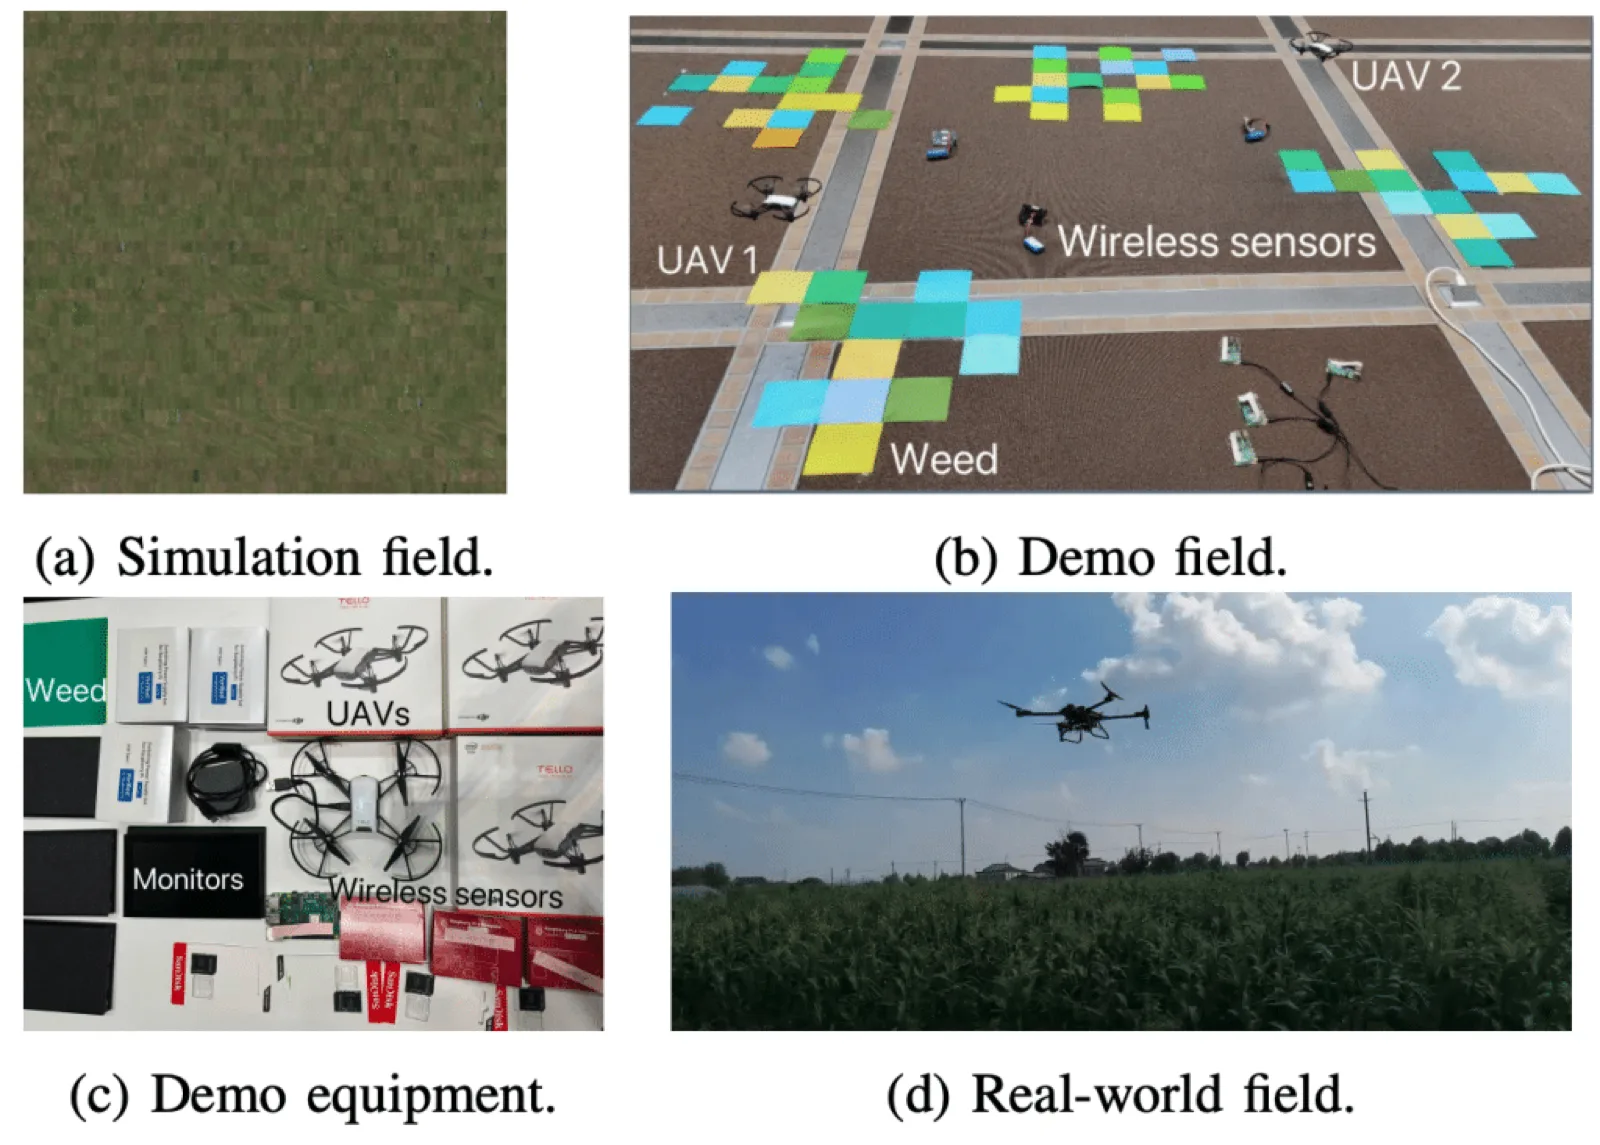
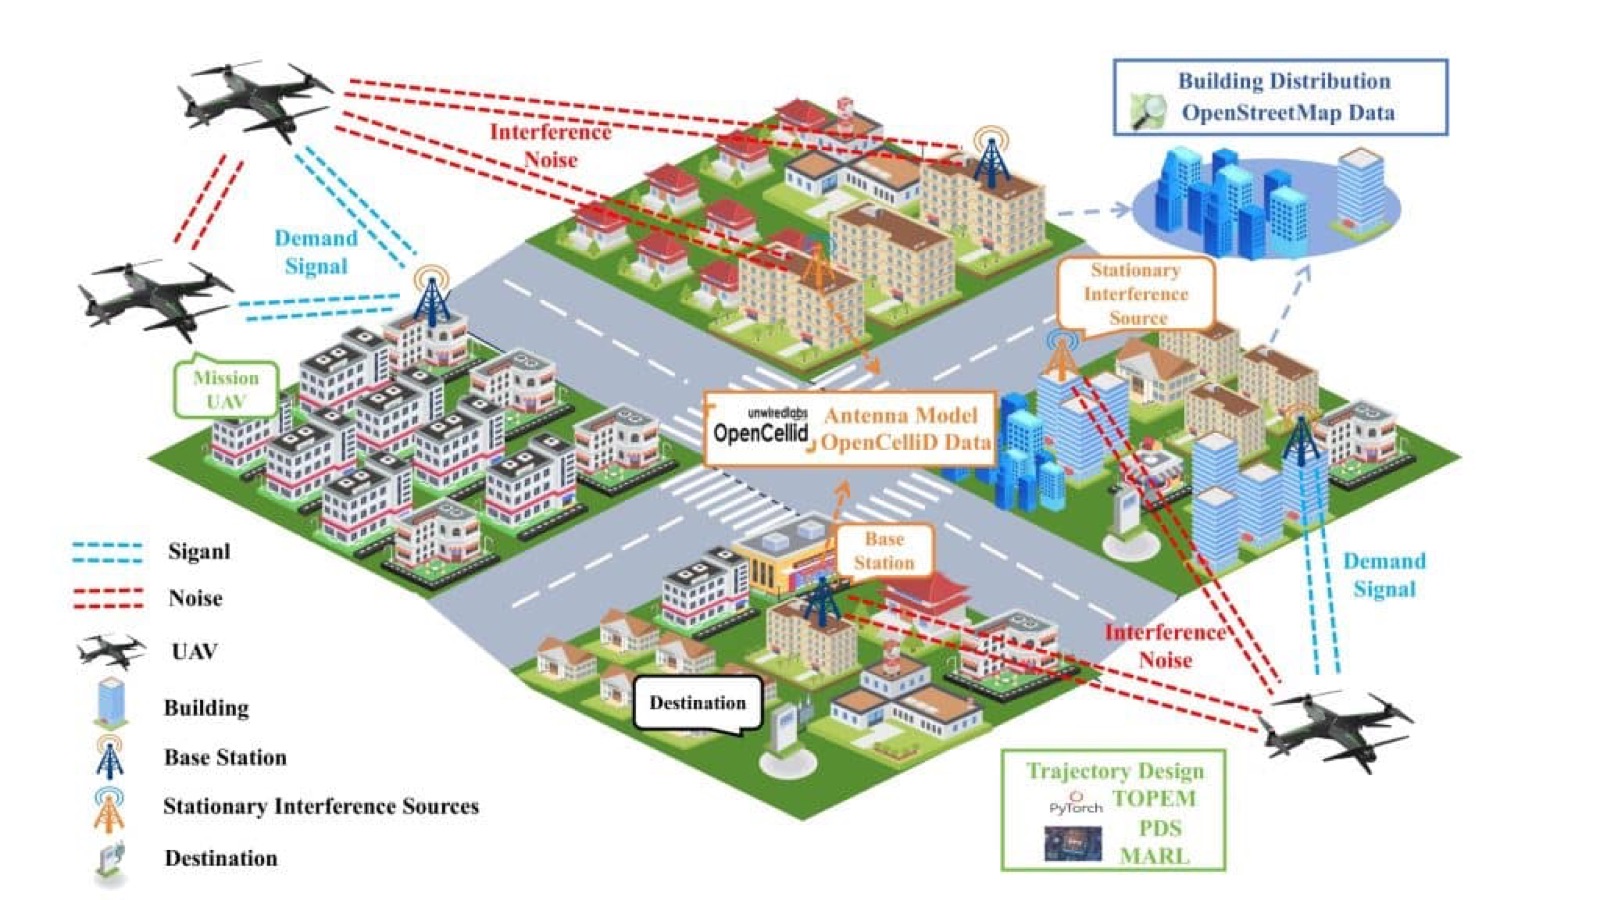
UAV(ドローン)とAMR(地上ロボット)は、互いに補完的な自律プラットフォームである。UAVは到達困難な領域へのアクセス、人命リスクの低減、迅速な展開といった利点を備える一方、バッテリー、ペイロード、気象、規制といった制約に直面する。AMRは工場内において高い稼働持続性、ペイロード、柔軟性を提供するが、垂直方向への到達範囲、地形上の制約、システム統合の手間といった代償を伴う。両者はいずれも6Gネットワークにおける第一級のエンドポイントとなる。
本研究では、新規の強化学習(RL)アルゴリズムを核とするエンドツーエンドの計画フレームワークを提案するとともに、CARLA/AirSimによるシミュレーションパイプラインおよび小規模な物理テストベッドを構築する。本フレームワークは閉ループ評価を対象とし、計画器の出力がエージェントを駆動して逐次的な誤差が累積する状況を扱う。設計は次の三つの性質に基づいて導かれる。すなわち、サイトやタスクを跨いだ転移を可能とする汎化性、学習時および推論時の計算効率、ならびに認識・ダイナミクス・目的関数を差し替え可能とするカスタマイズ性である。
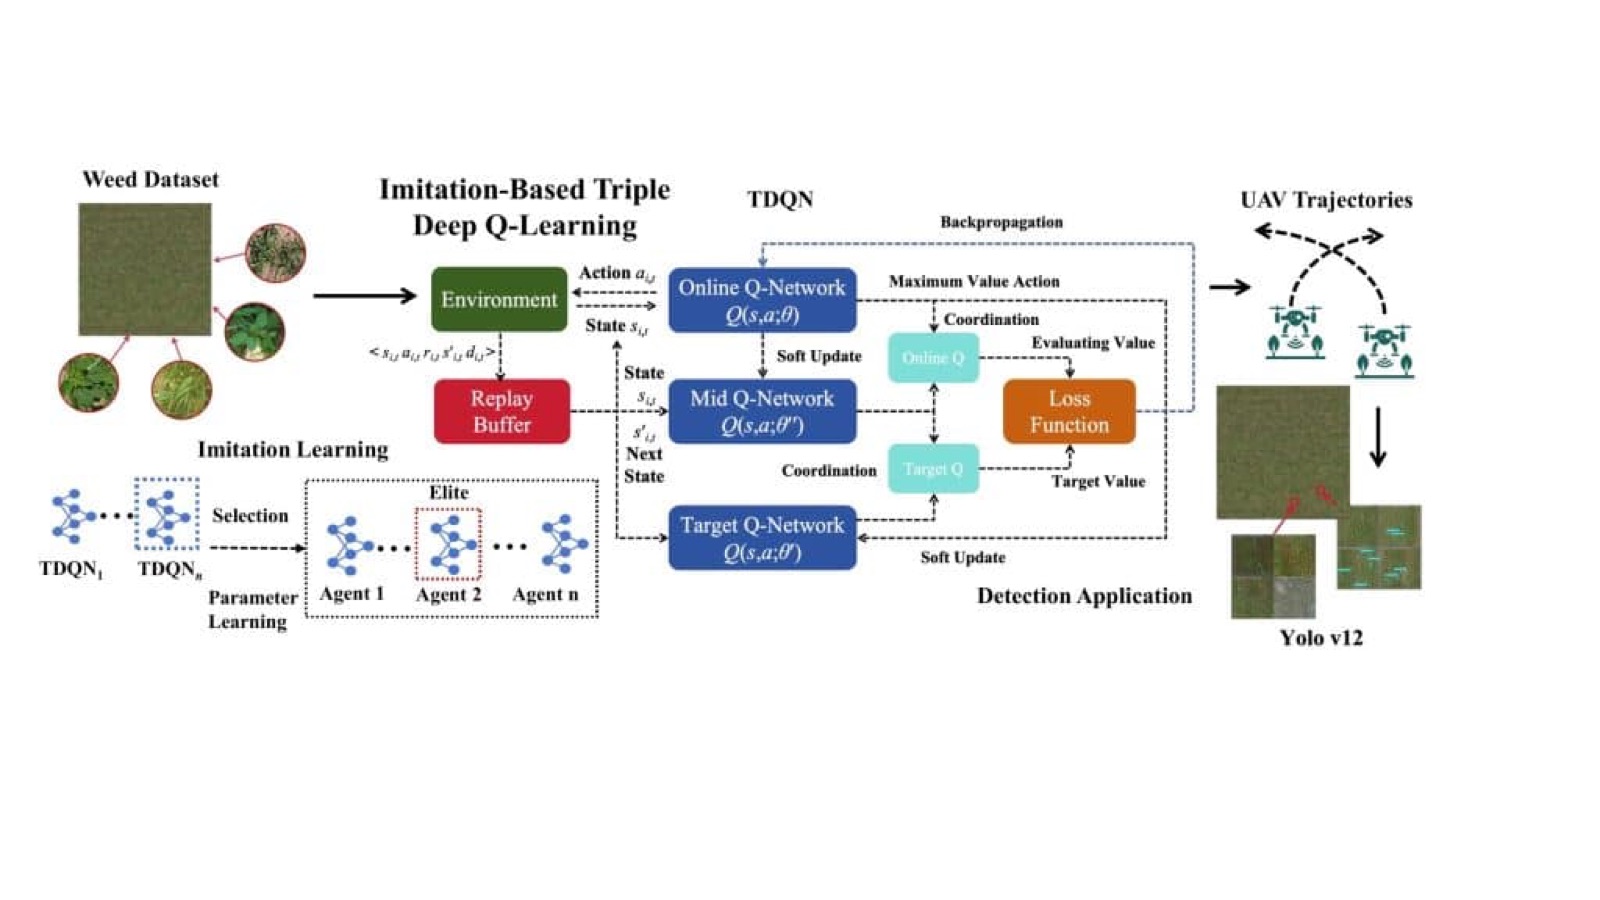
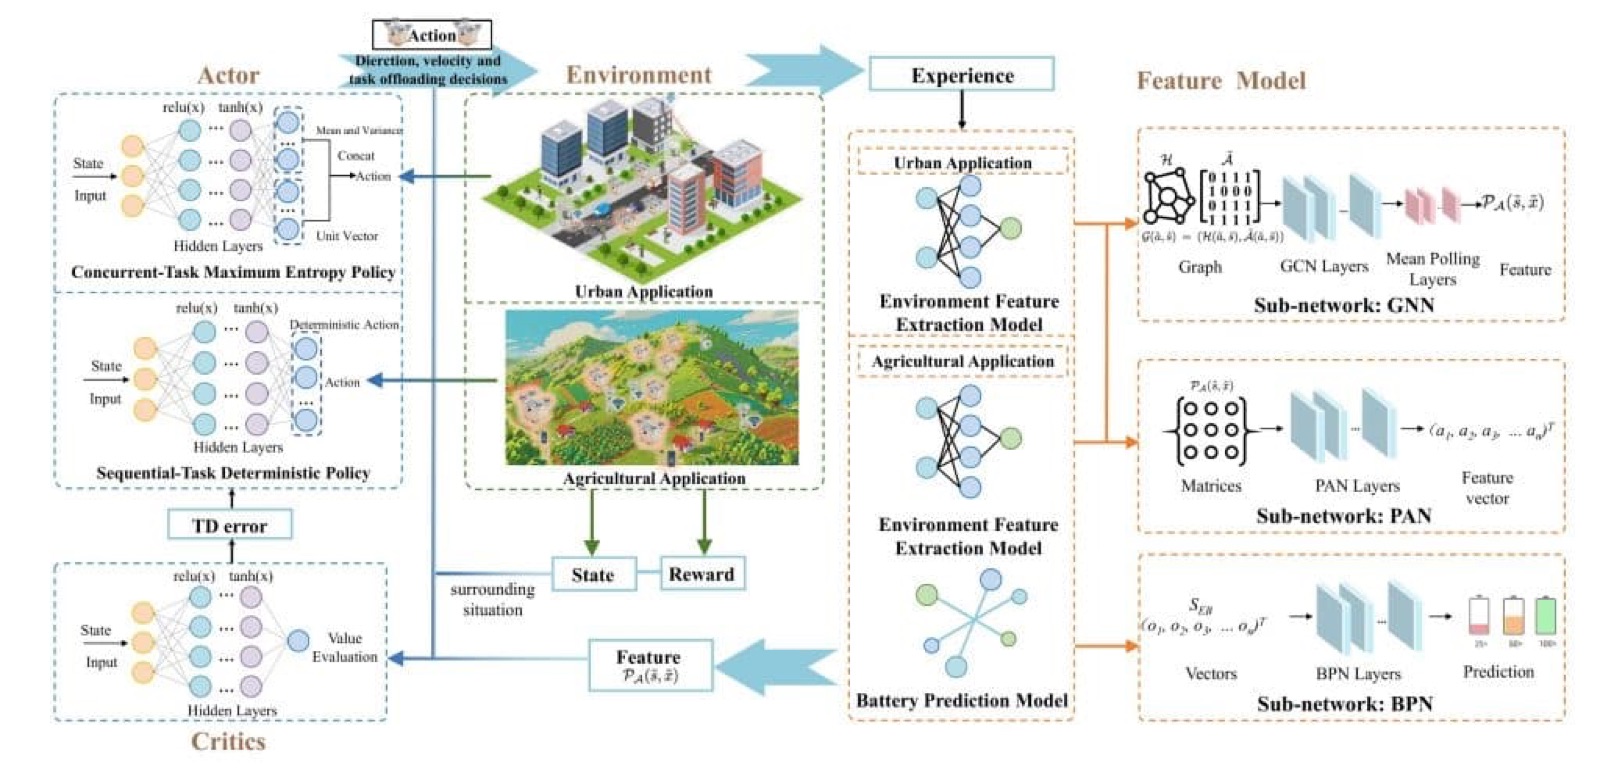
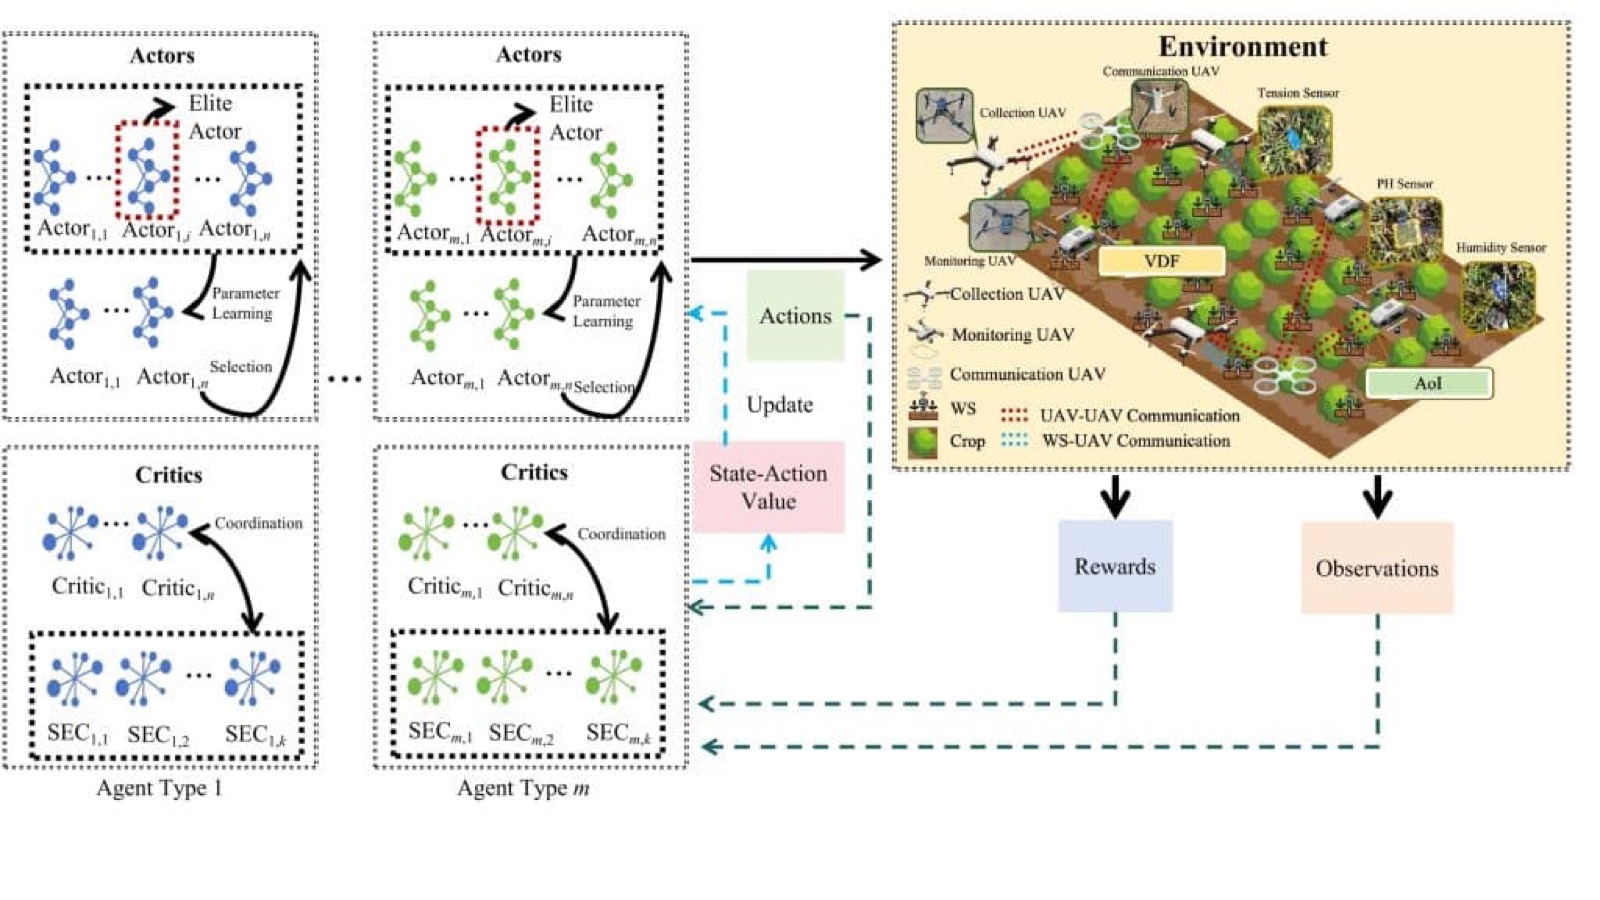
四つのアルゴリズムはマルチエージェントRLという共通の骨格を持ちつつ、それぞれ異なる軸において特化されている。UA-MARL(Uncertainty-Aware Multi-Agent RL)はサンプル効率の向上を目的とする。ITDQN(Imitation-based Triple Deep Q-Learning)は探索と活用のバランスを取ることを意図して設計されている。FM-EAC(Feature Model-based Enhanced Actor-Critic)は学習効率と汎化性の改善を目指す。そして、EIA-SEC(Elite Imitation Actor-Shared Ensemble Critic)は学習効率とカスタマイズ性の向上を目標とする。
アルゴリズム開発は二つのシミュレータによって支えられる。一つはCARLAであり、近代的なレンダリングパイプライン、事前構築された都市マップ、TCP経由で遠隔制御可能なカメラ/LiDARなどのシミュレートセンサを備えたオープンソースの自動運転シミュレータで、AMR側の実験対象として自然な選択肢となる。もう一つはAirSimであり、Unreal Engineを基盤とし、プラットフォーム非依存のAPIを提供することからUAV向けの深層学習およびRL研究で広く用いられている。物理テストベッドは、DJI Tello UAV 4機、Raspberry-Piコントローラ 4台、地上AMR 4台で構成され、今後さらにカメラ、IMU、LiDARの追加が計画されている。このテストベッドは、オペレータの介入が方策更新へとフィードバックされるヒューマン・イン・ザ・ループ実験を支援することを念頭に設計されている。
Publication
- Trajectory Planning for UAV-Based Smart Farming Using Imitation-Based Triple Deep Q-Learning
Zhou, Quanxi, Mao, Wencan, Coddou, Tomás Couso, Tsukada, Manabu, Yunling, Liu, Ji, Yusheng. IEEE International Conference on Robotics & Automation (ICRA 2026), Vienna, Austria, 2026 [Proceedings Article]BibTeX - Deep Reinforcement Learning for Automated Guided Vehicle Trajectory Planning in Industry 4.0
Zhou, Quanxi, Mao, Wencan, Xiao, Yu, Tsukada, Manabu, Ji, Yusheng. INFOCOM 2026 International Workshop on Fusion of Data, Operation, Information, and Communication Technology for Industry 4.0 and Society 5.0 (DOICT-IndSoc), 2026, (Best Paper Runner-up Award) [Workshop]BibTeX - A Feature-Aware Elite-Imitation MARL for Multi-UAV Trajectory Optimization in Mountain Terrain Detection
Zhou, Quanxi, Tao, Ye, Su, Qianxiao, Tsukada, Manabu. Drones, 2025 [Journal Article]BibTeX - Uncertainty-Aware Multi-Agent Reinforcement Learning for Anti-Interference Trajectory Planning of Cellular-Connected UAVs
Zhou, Quanxi, Mao, Wencan, Nakazato, Jin, Ji, Yusheng, Tsukada, Manabu. IEEE Transactions on Vehicular Technology, pp. 1 - 17, 2025, ISBN: 0018-9545 [Journal Article]BibTeX - Multi-Modal Trajectory Planning for Emergency-Oriented Air-Ground Collaborative Sensing and Communication
Liu, Yaxi, Zhou, Quanxi, Mao, Wencan, Li, Xulong, Huangfu, Wei, Tsukada, Manabu, Ji, Yusheng, Long, Keping. IEEE Transactions on Cognitive Communications and Networking, vol. 11, iss. 5, pp. 3094-3111, 2025, ISSN: 2332-7731 [Journal Article]BibTeX - Cellular Connected UAV Anti-Interference Path Planning Based on PDS-DDPG and TOPEM
Zhou, Quanxi, Wang, Yongjing, Shen, Ruiyu, Nakazato, Jin, Tsukada, Manabu, Guan, Zhenyu. IEEE Journal on Miniaturization for Air and Space Systems, 2024, ISSN: 2576-3164 [Journal Article]BibTeX